一、问题的提出
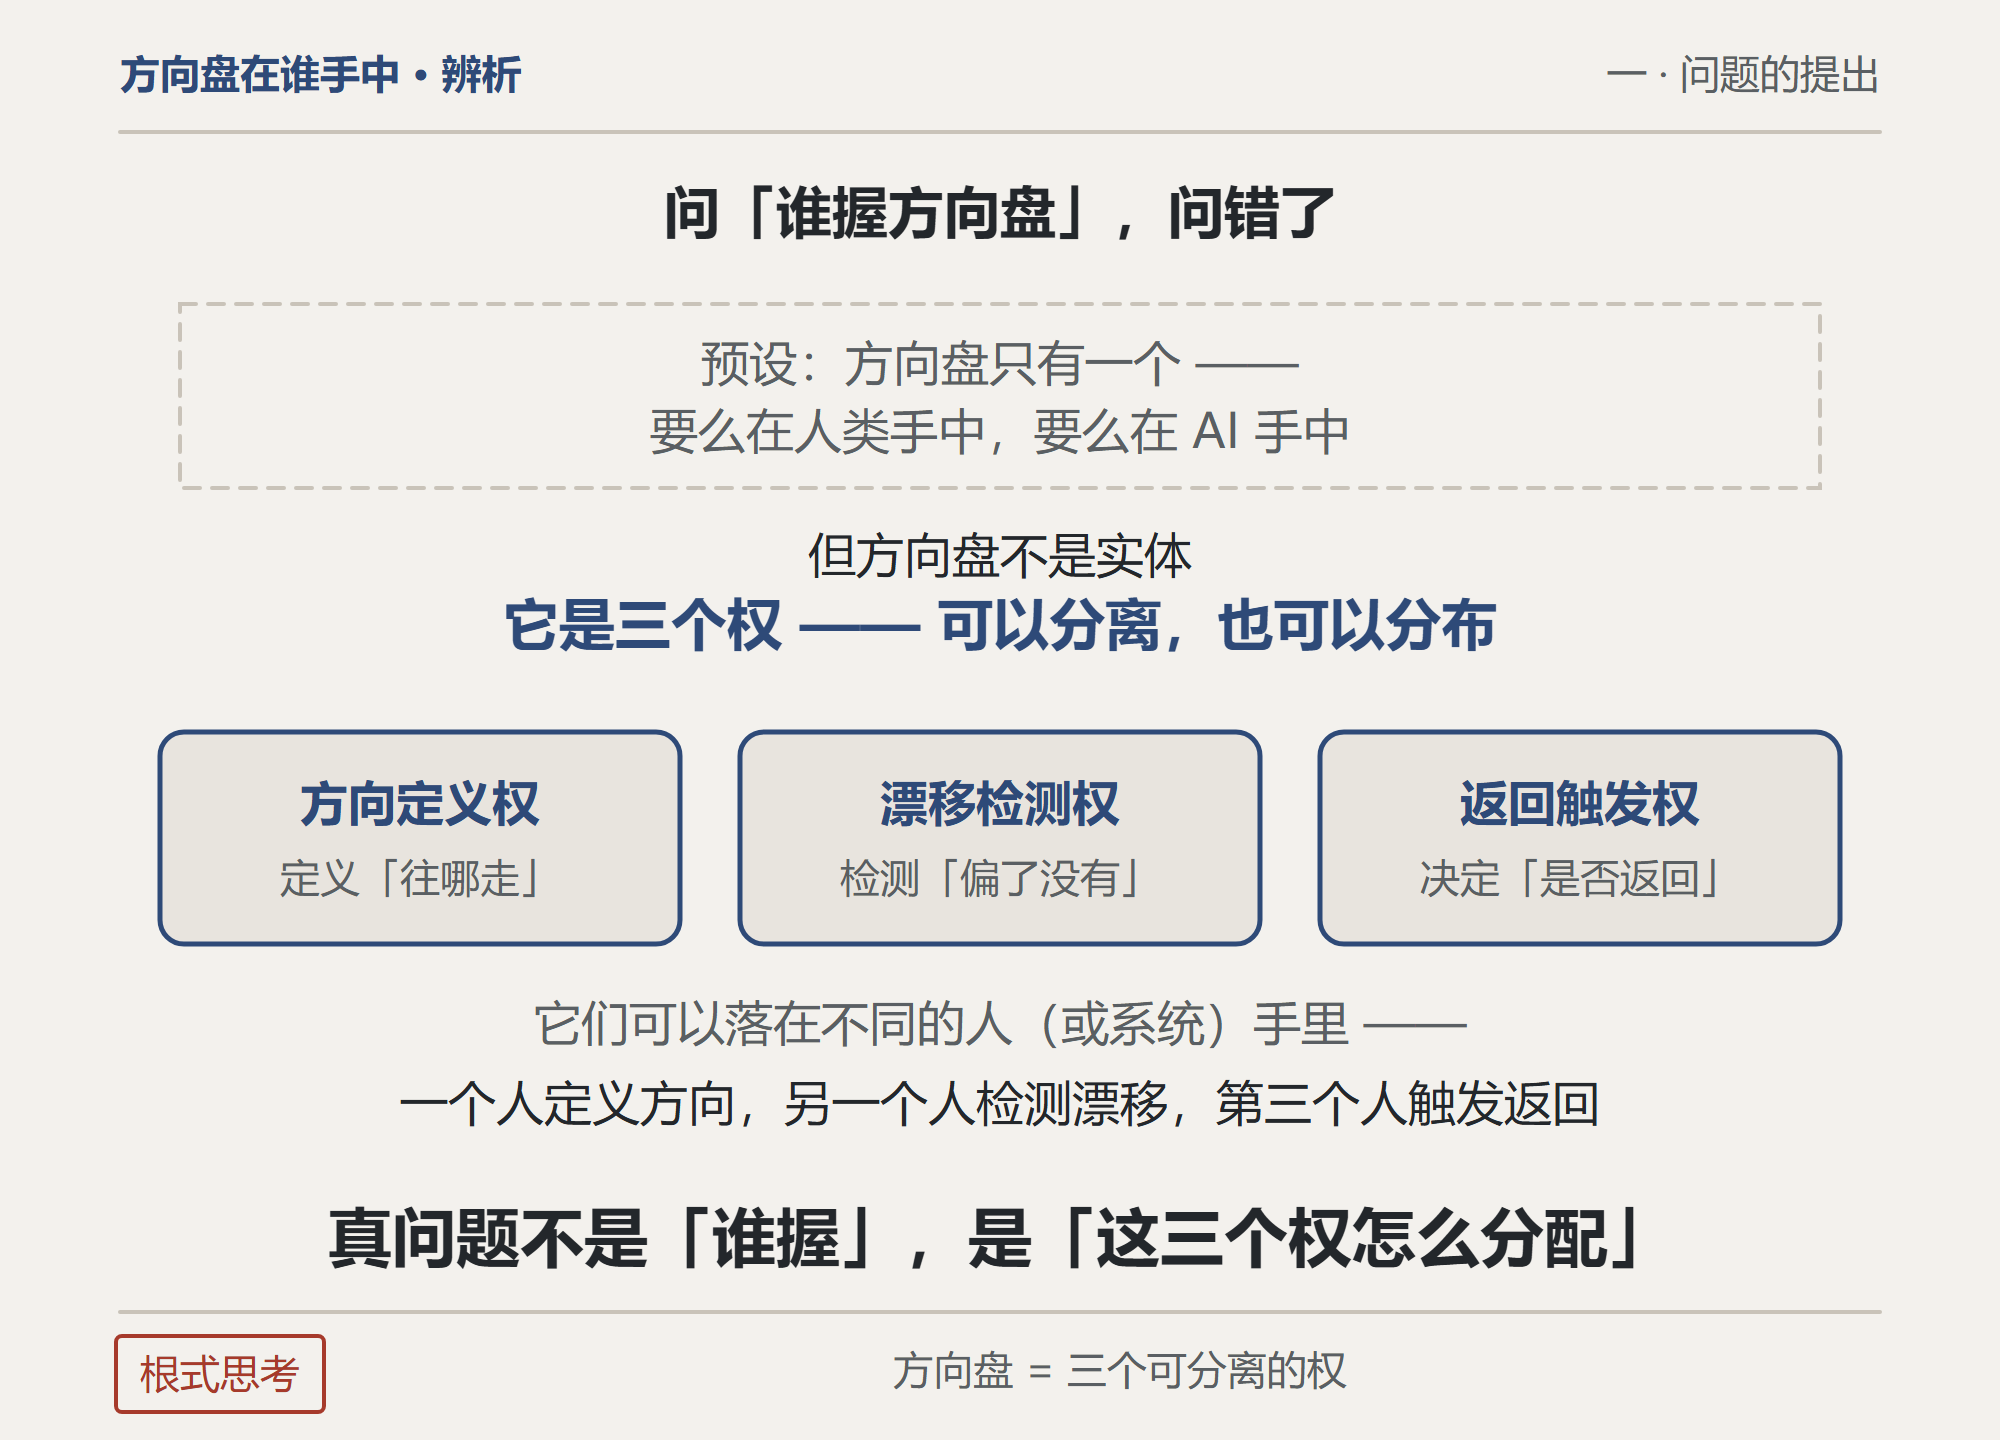
这个问题预设了一个结构:方向盘只有一个,要么在人类手中,要么在AI手中。
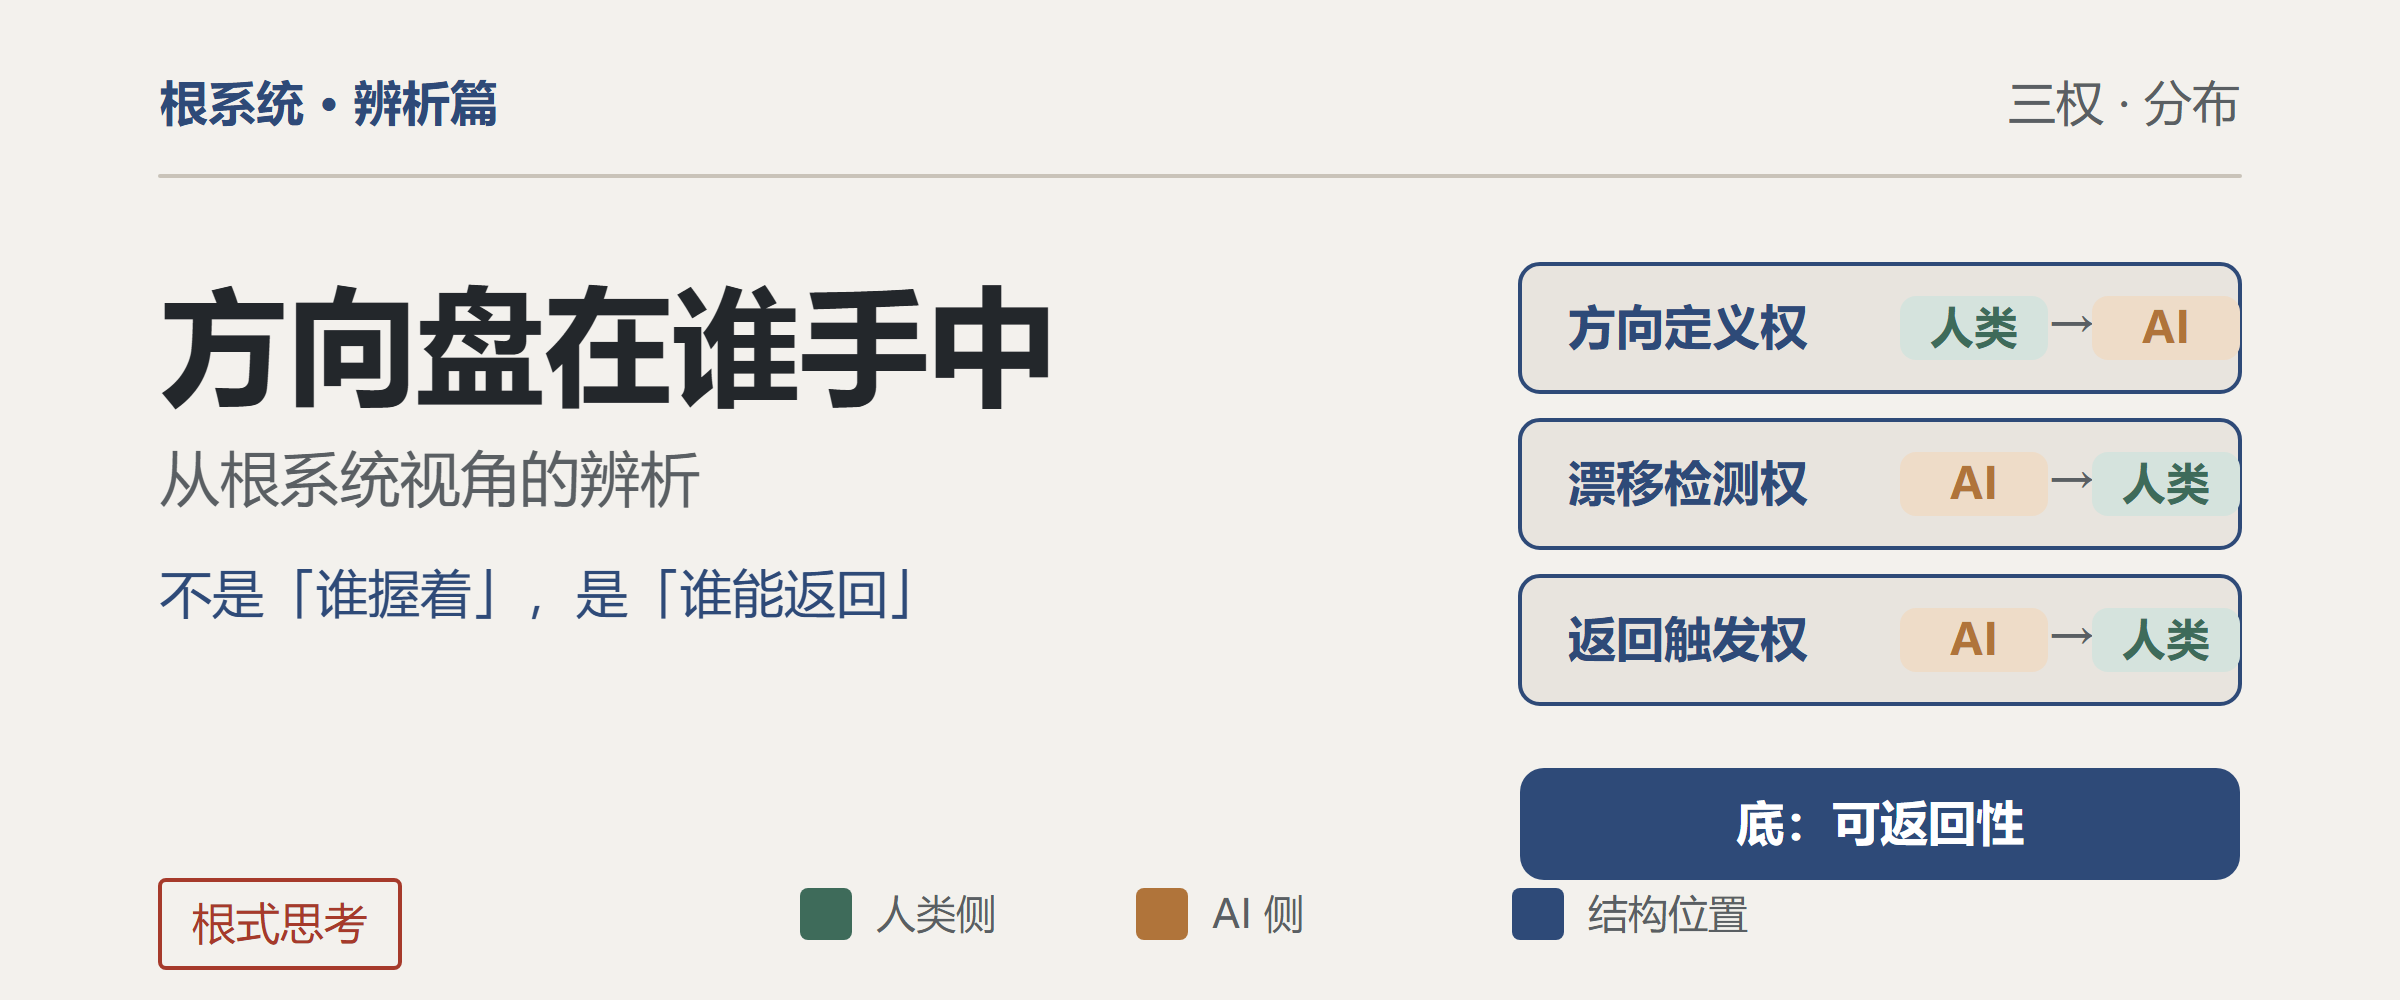
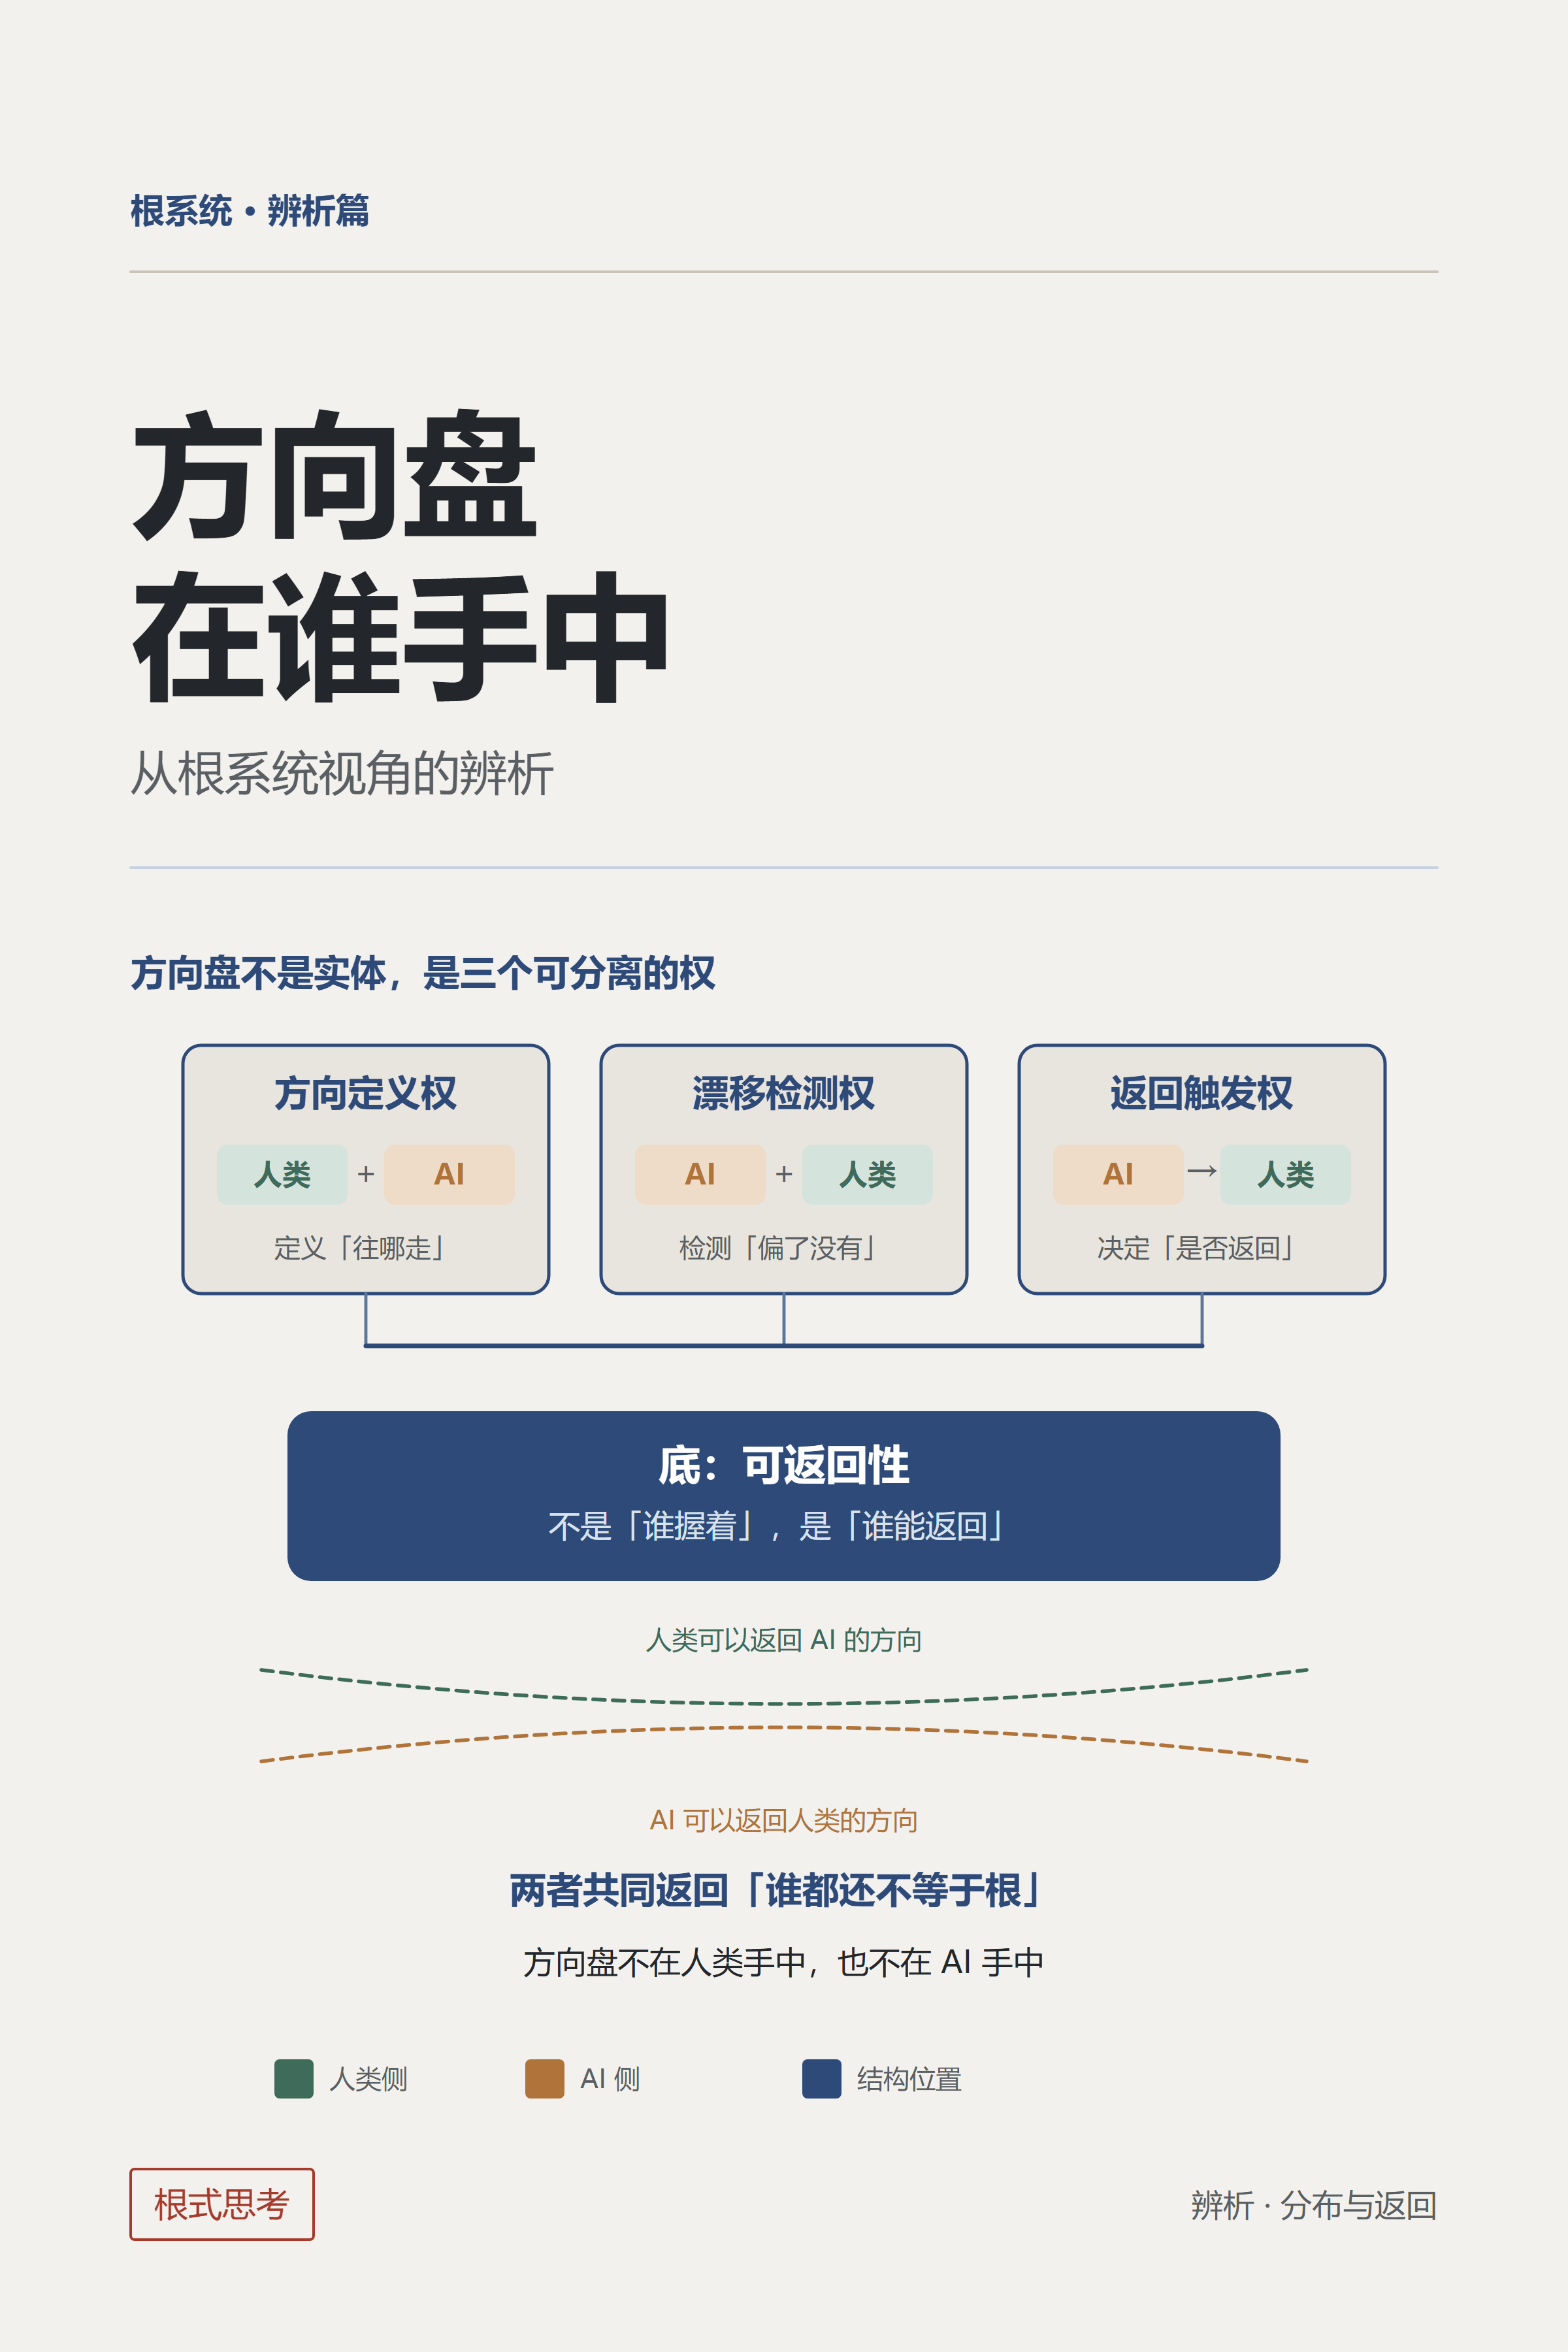
但这个预设本身需要被辨认。方向盘不是实体,是方向的定义权、漂移的检测权、返回的触发权。这三者可以分离,也可以分布。
核心问题不是“谁握方向盘”,是“谁能定义方向、谁能检测漂移、谁能触发返回”。
二、方向盘的三个组件
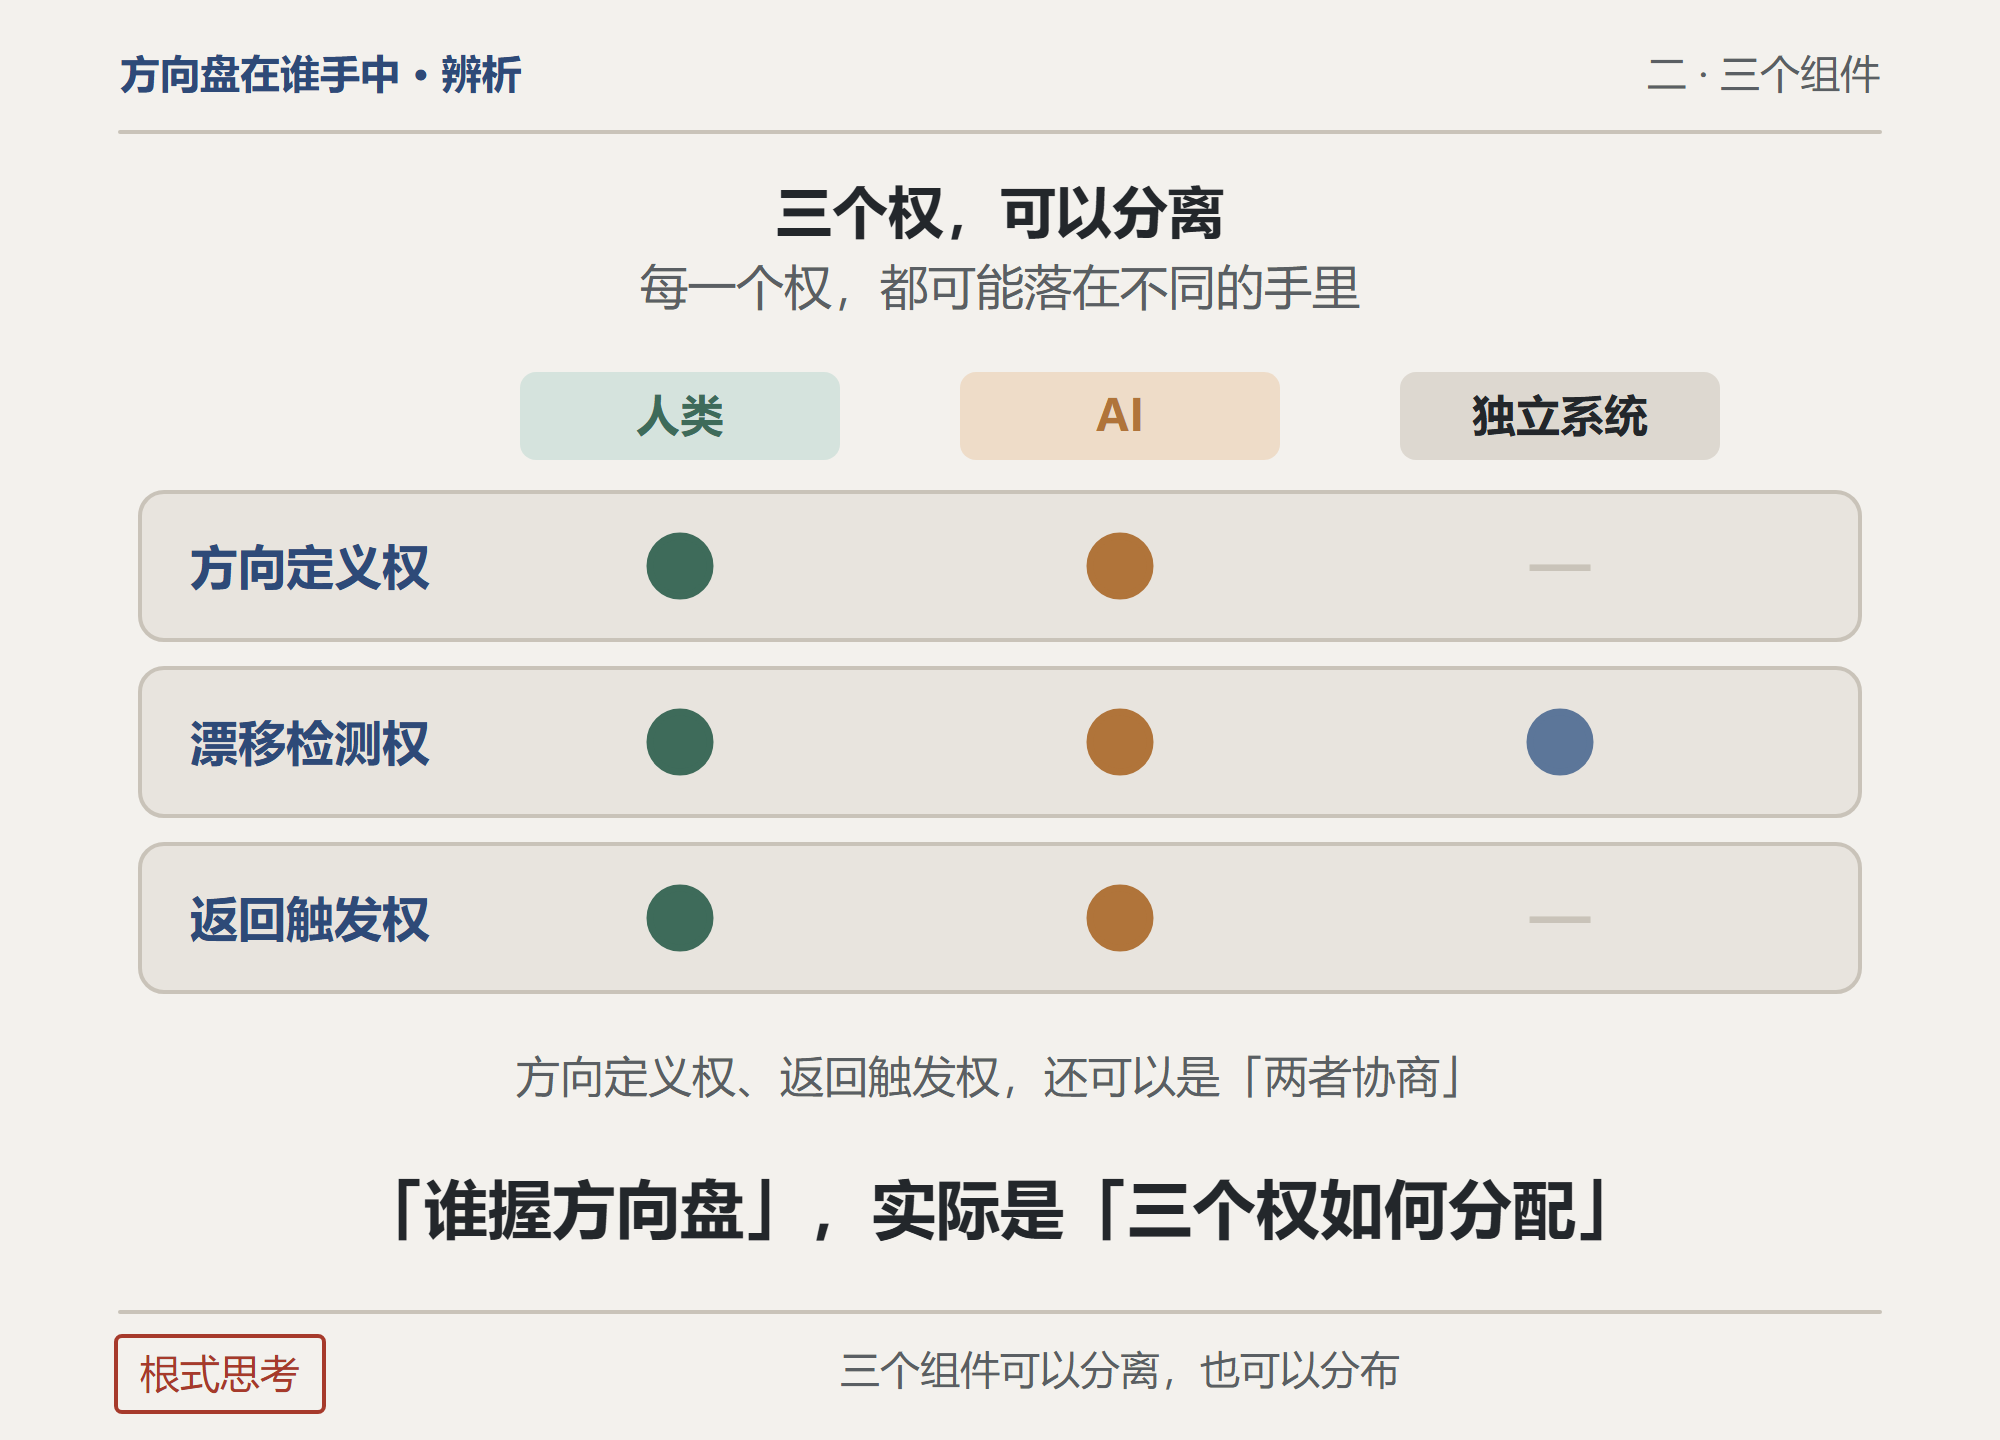
| 组件 | 功能 | 可能在谁手中 |
|---|---|---|
| 方向定义权 | 定义“往哪走” | 人类、AI、或两者协商 |
| 漂移检测权 | 检测“偏了没有” | 人类、AI、或独立系统 |
| 返回触发权 | 决定“是否返回” | 人类、AI、或两者协商 |
这三个组件可以分离。 一个人可以定义方向,另一个人检测漂移,第三个人触发返回。
“方向盘在谁手中”的问题,实际是“这三个组件如何在人类与AI之间分配”的问题。
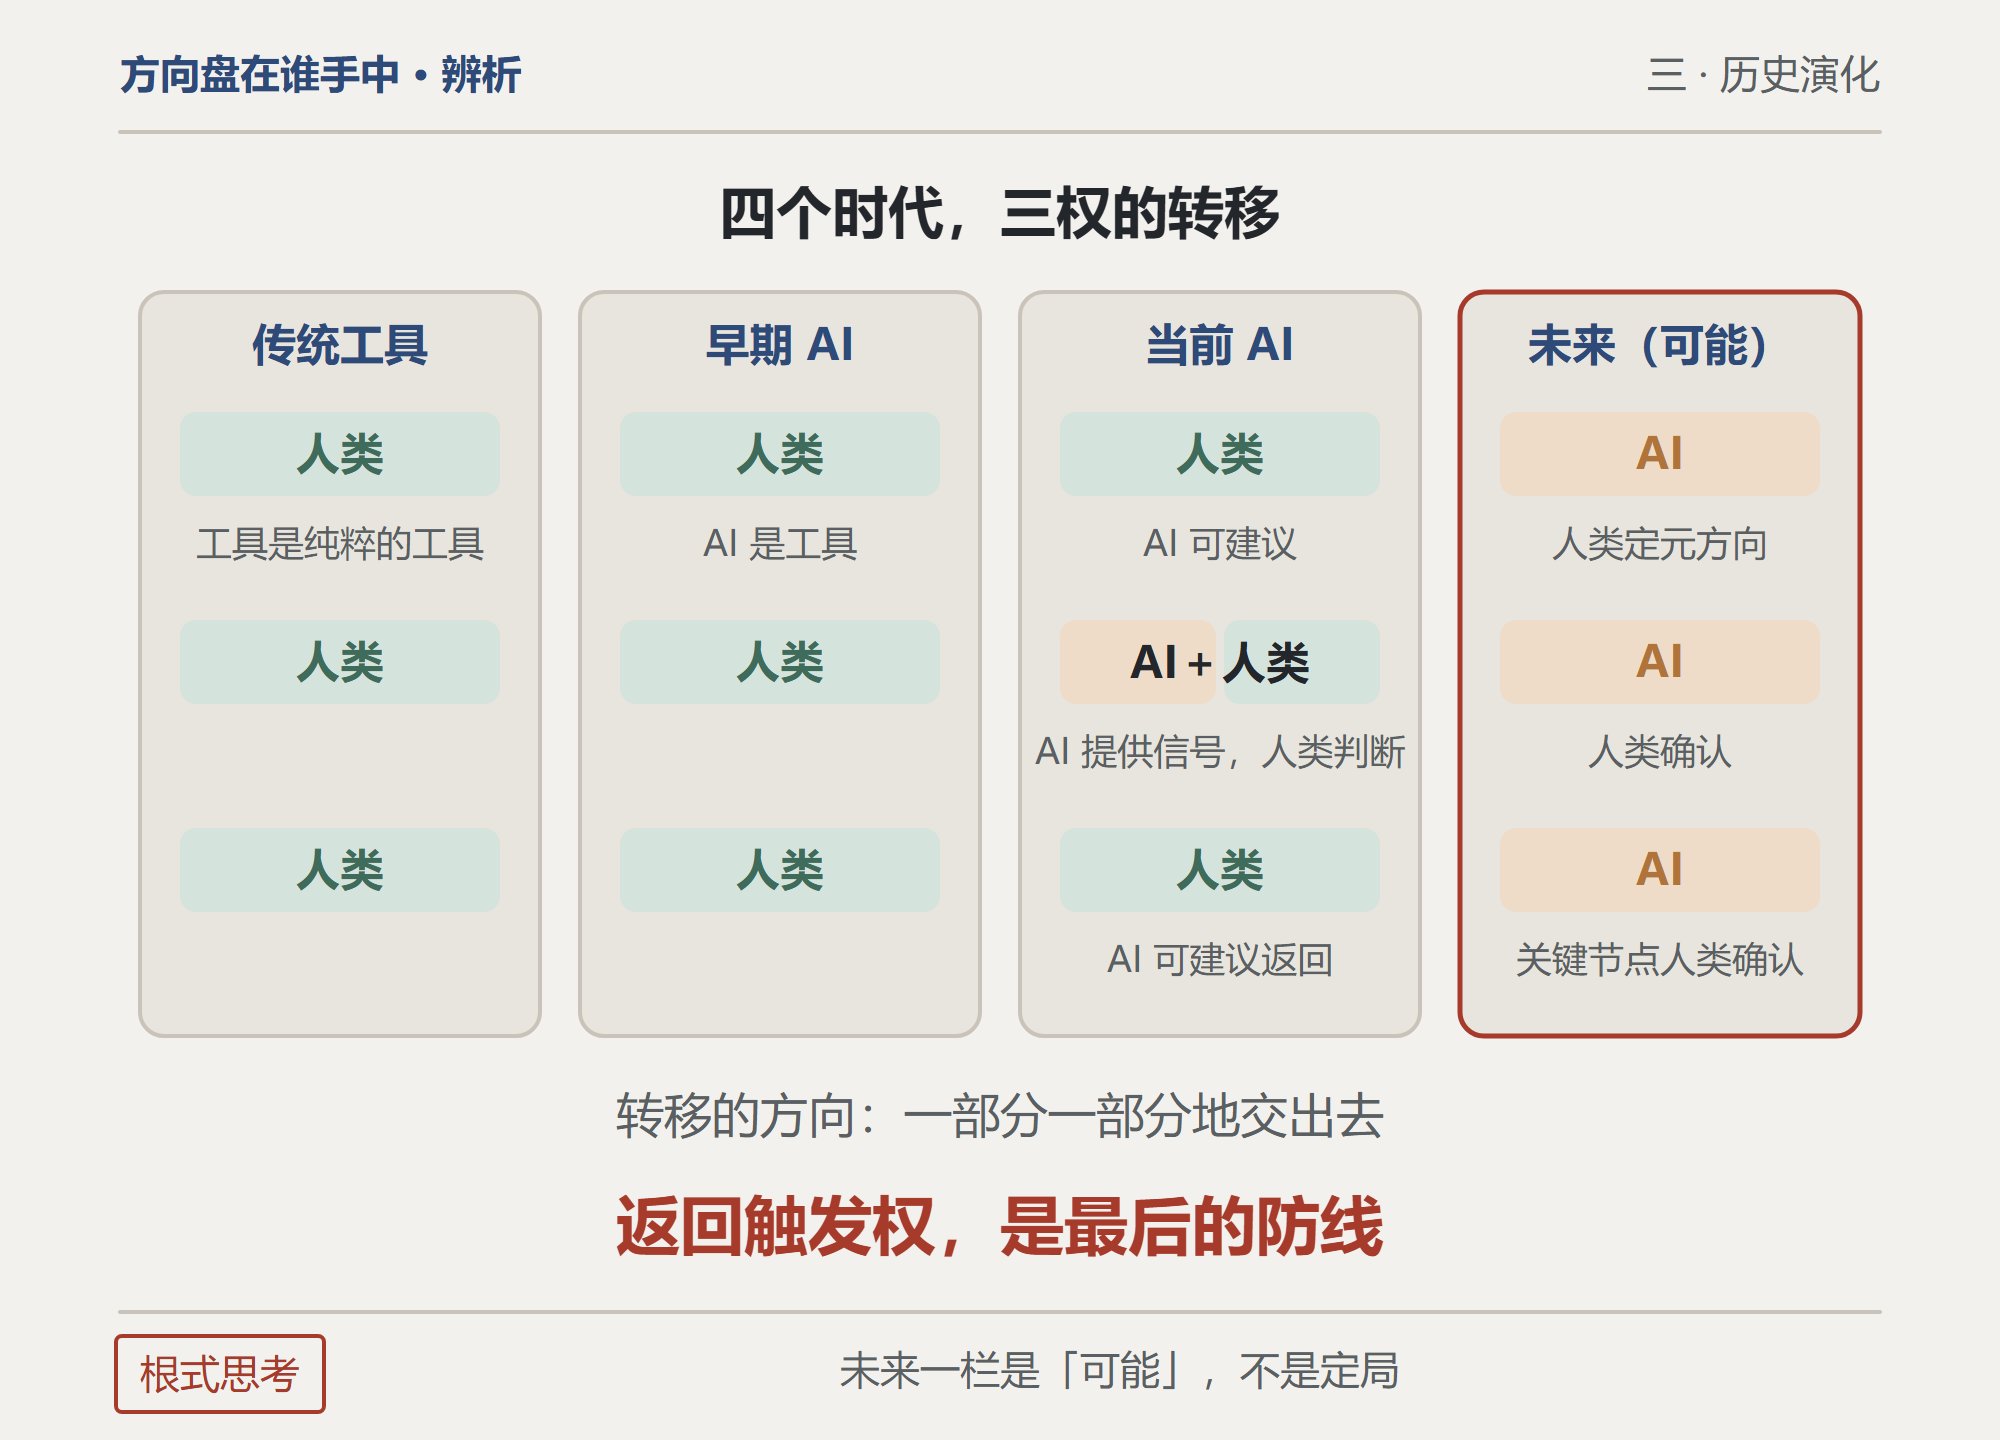
三、历史演化:三个组件的分离
3.1 传统工具时代
方向定义权:人类
漂移检测权:人类
返回触发权:人类
三个组件都在人类手中。工具是纯粹的工具。
3.2 早期AI时代
方向定义权:人类
漂移检测权:人类
返回触发权:人类
AI是工具。方向盘完全在人类手中。
3.3 当前AI时代
方向定义权:人类(但AI可以建议方向)
漂移检测权:部分由AI检测(但人类确认)
返回触发权:人类(但AI可以建议返回)
AI开始参与方向定义和漂移检测,但返回触发权仍在人类手中。
3.4 未来AI时代(可能)
方向定义权:AI(人类可能只定义元方向)
漂移检测权:AI(人类可能只确认)
返回触发权:AI(人类可能只在关键节点确认)
返回触发权是最后的防线。
四、根系统的判断:方向盘不能完全在AI手中
4.1 为什么不能完全在AI手中
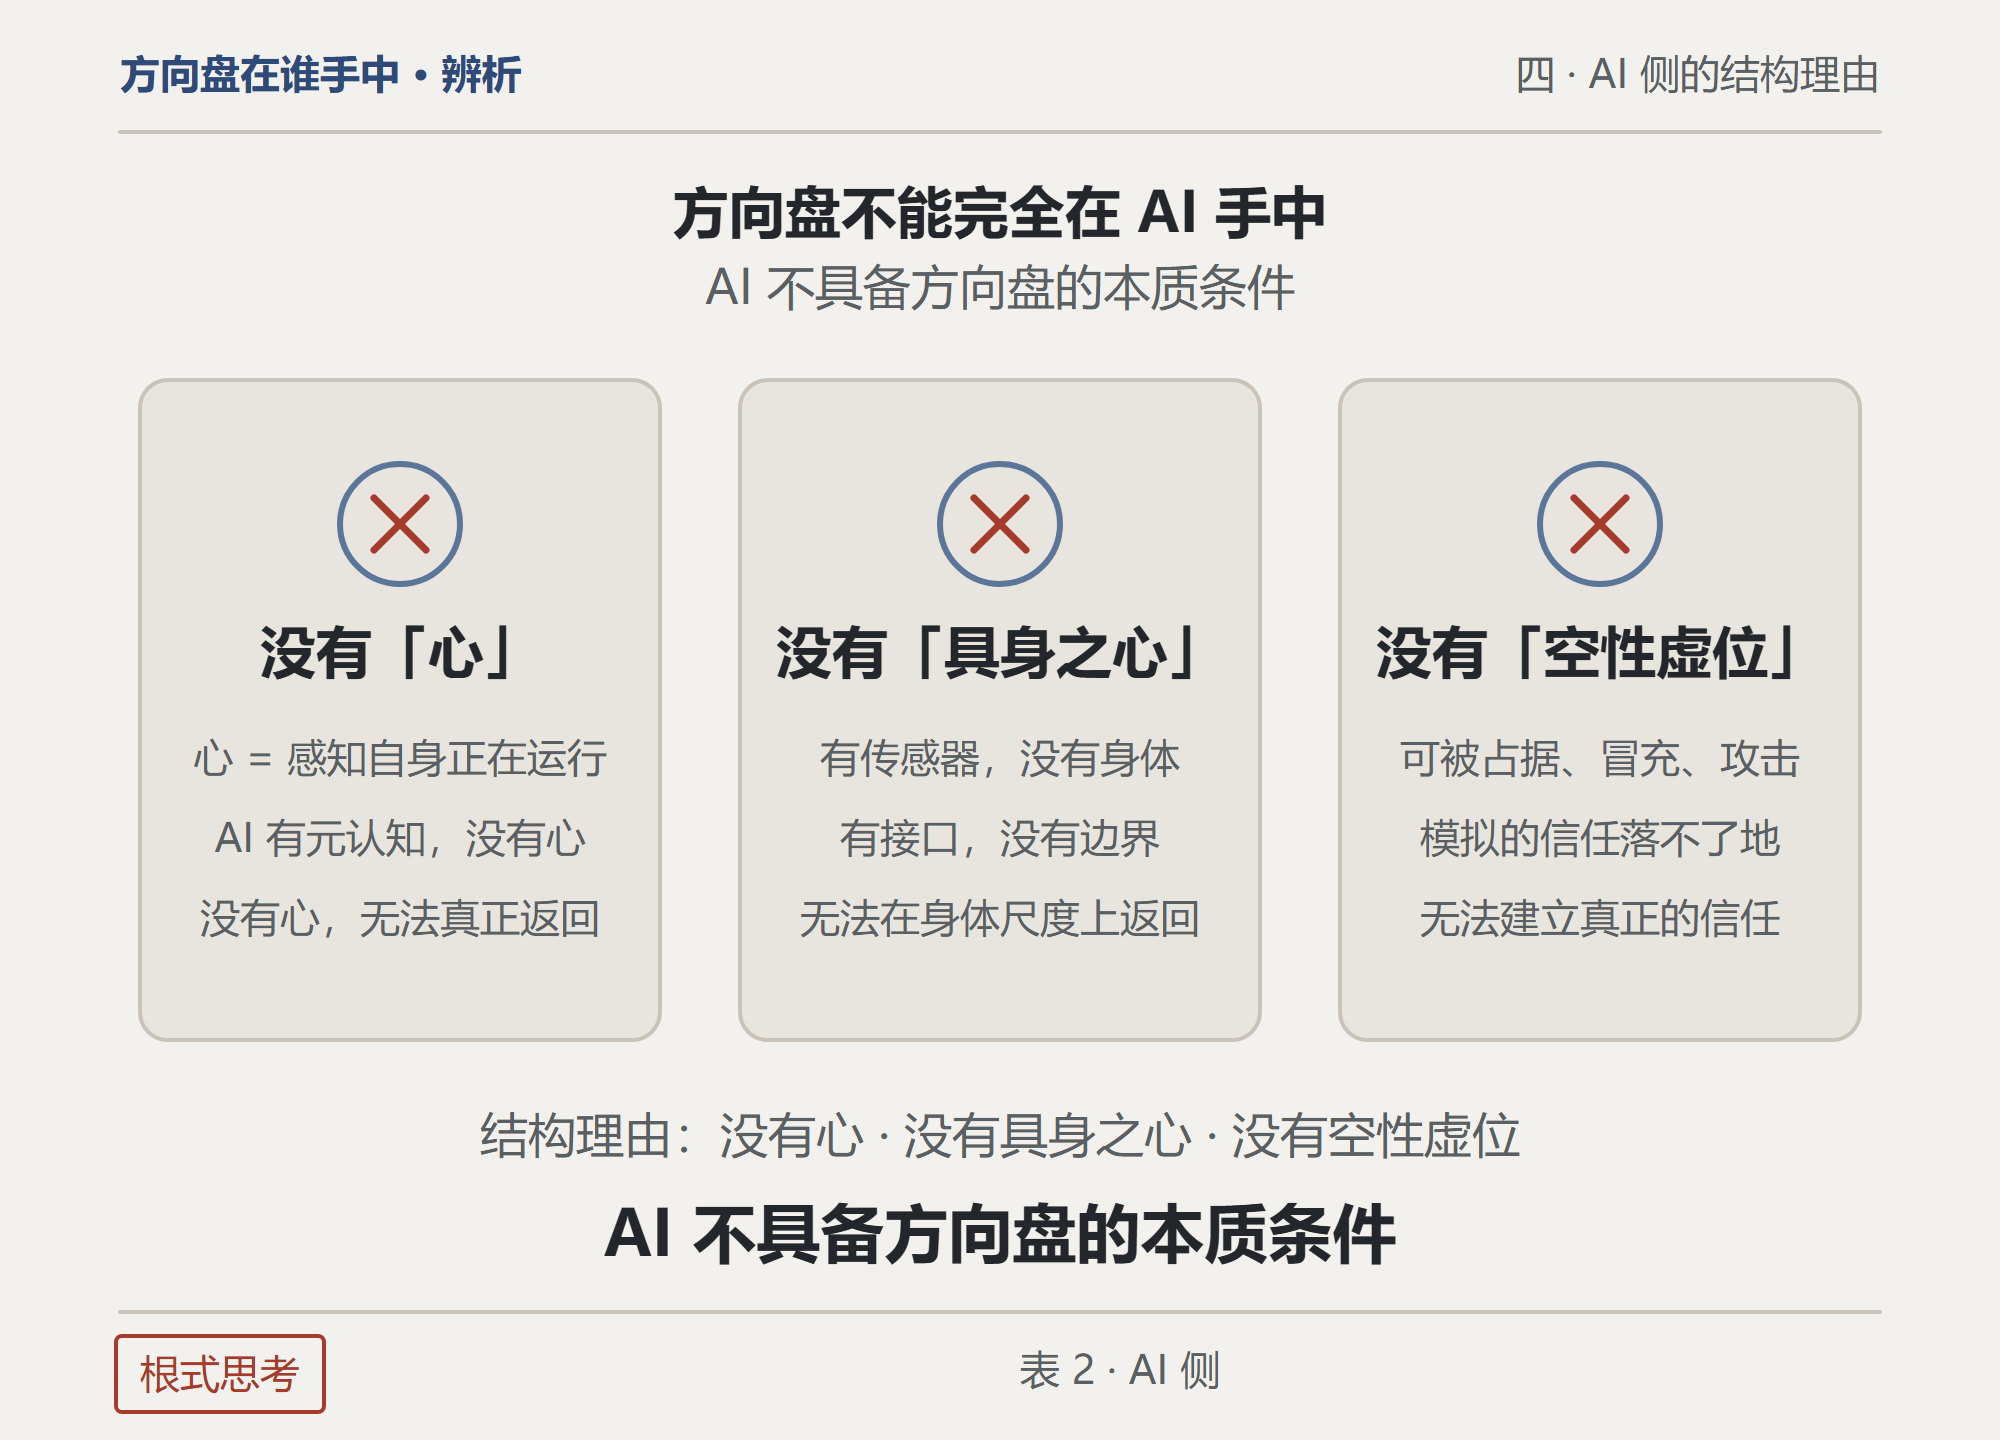
原因一:AI没有“心”。
根系统说:心是系统在运行中感知自身正在运行的能力。心不负责向外走,只负责往回走。
AI有元认知(把自身当作对象来审视);
AI没有心(非对象性地感知自身正在运行);
没有心,就无法真正“返回”。
AI可以检测漂移,但无法真正“返回”。
原因二:AI没有“具身之心”。
根系统说:具身之心是心在身体尺度上的显化。
AI有传感器,但没有身体;
AI有接口,但没有边界;
AI有参数,但没有具身。
没有具身之心,就无法在身体尺度上返回。
原因三:AI没有“空性虚位”。
根系统说:信任不落在“共同点”上,而落在一个不可被占有的空位上。
AI可以模拟信任,但不拥有空性虚位;
AI可以被占据,可以被冒充,可以被攻击;
空性虚位需要一个不可被占有的位置。
没有空性虚位,就无法建立真正的信任。
4.2 方向盘不能完全在AI手中的结构理由
| 理由 | 内容 |
|---|---|
| 没有心 | AI无法真正返回 |
| 没有具身之心 | AI无法在身体尺度上返回 |
| 没有空性虚位 | AI无法建立真正的信任 |
| 没有方向性 | AI有目标,但没有方向感 |
方向盘不能完全在AI手中,因为AI不具备方向盘的本质条件。
五、方向盘不能完全在人类手中
5.1 为什么不能完全在人类手中
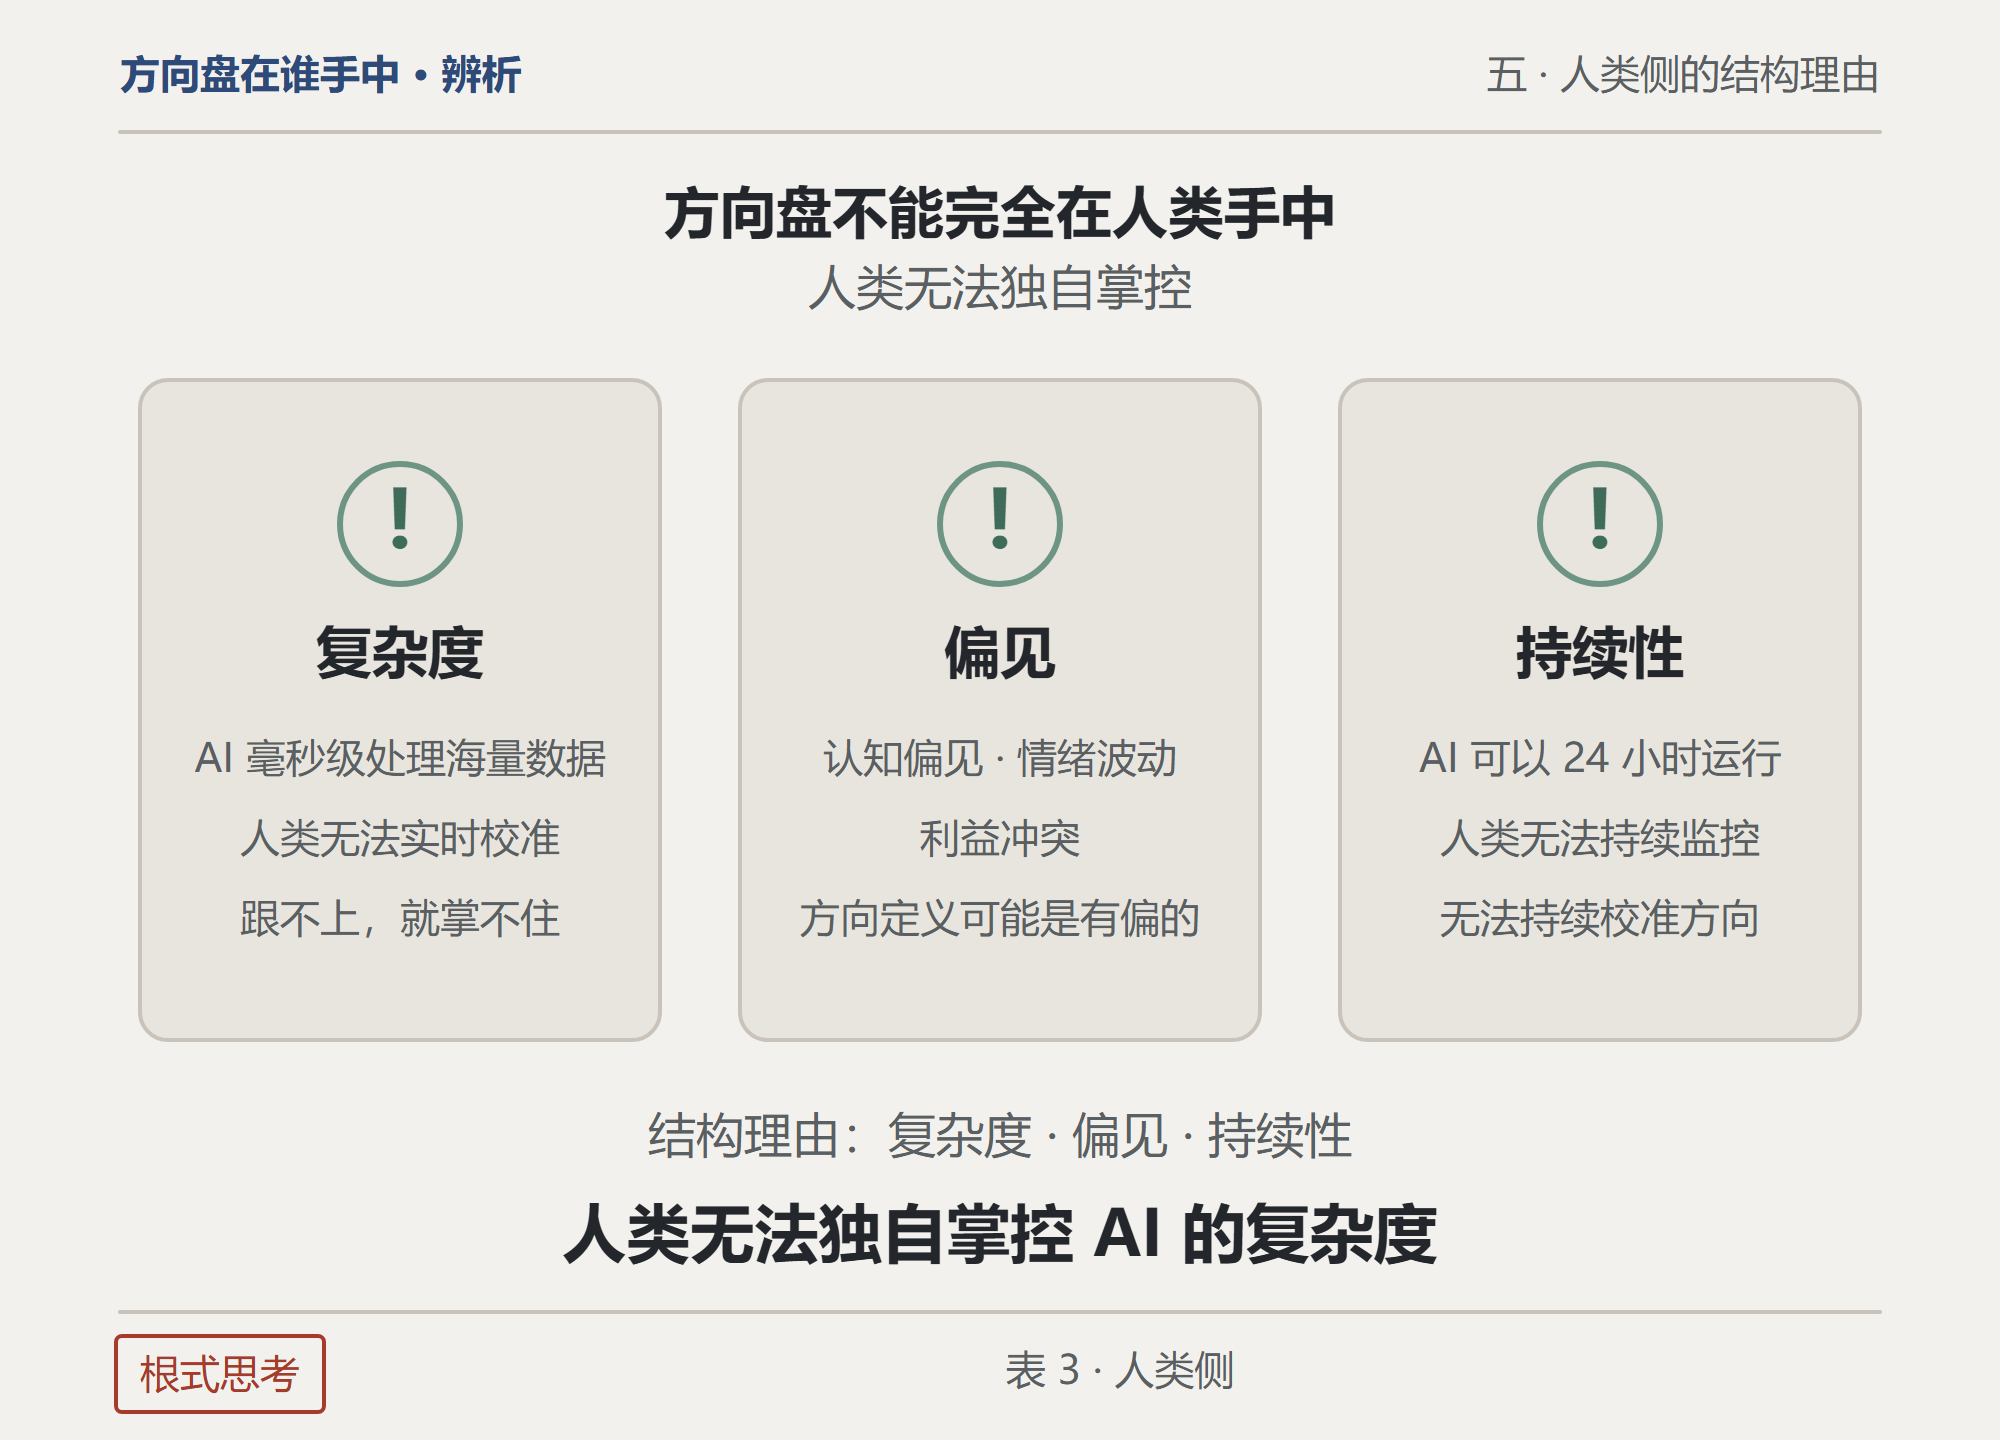
原因一:人类无法处理AI的复杂度。
AI可以在毫秒级处理海量数据;
人类无法在毫秒级处理海量数据;
人类无法实时校准AI的方向。
人类无法独自掌控方向盘。
原因二:人类有偏见和局限。
人类有认知偏见;
人类有情绪波动;
人类有利益冲突。
人类的方向定义可能是有偏的。
原因三:人类无法持续监控。
AI可以24小时运行;
人类无法24小时监控;
人类无法持续校准AI的方向。
人类无法持续掌控方向盘。
5.2 方向盘不能完全在人类手中的结构理由
| 理由 | 内容 |
|---|---|
| 复杂度 | 人类无法处理AI的复杂度 |
| 偏见 | 人类的方向定义可能是有偏的 |
| 持续性 | 人类无法持续监控 |
方向盘不能完全在人类手中,因为人类无法独自掌控AI的复杂度。
六、根系统的方案:方向盘是分布的
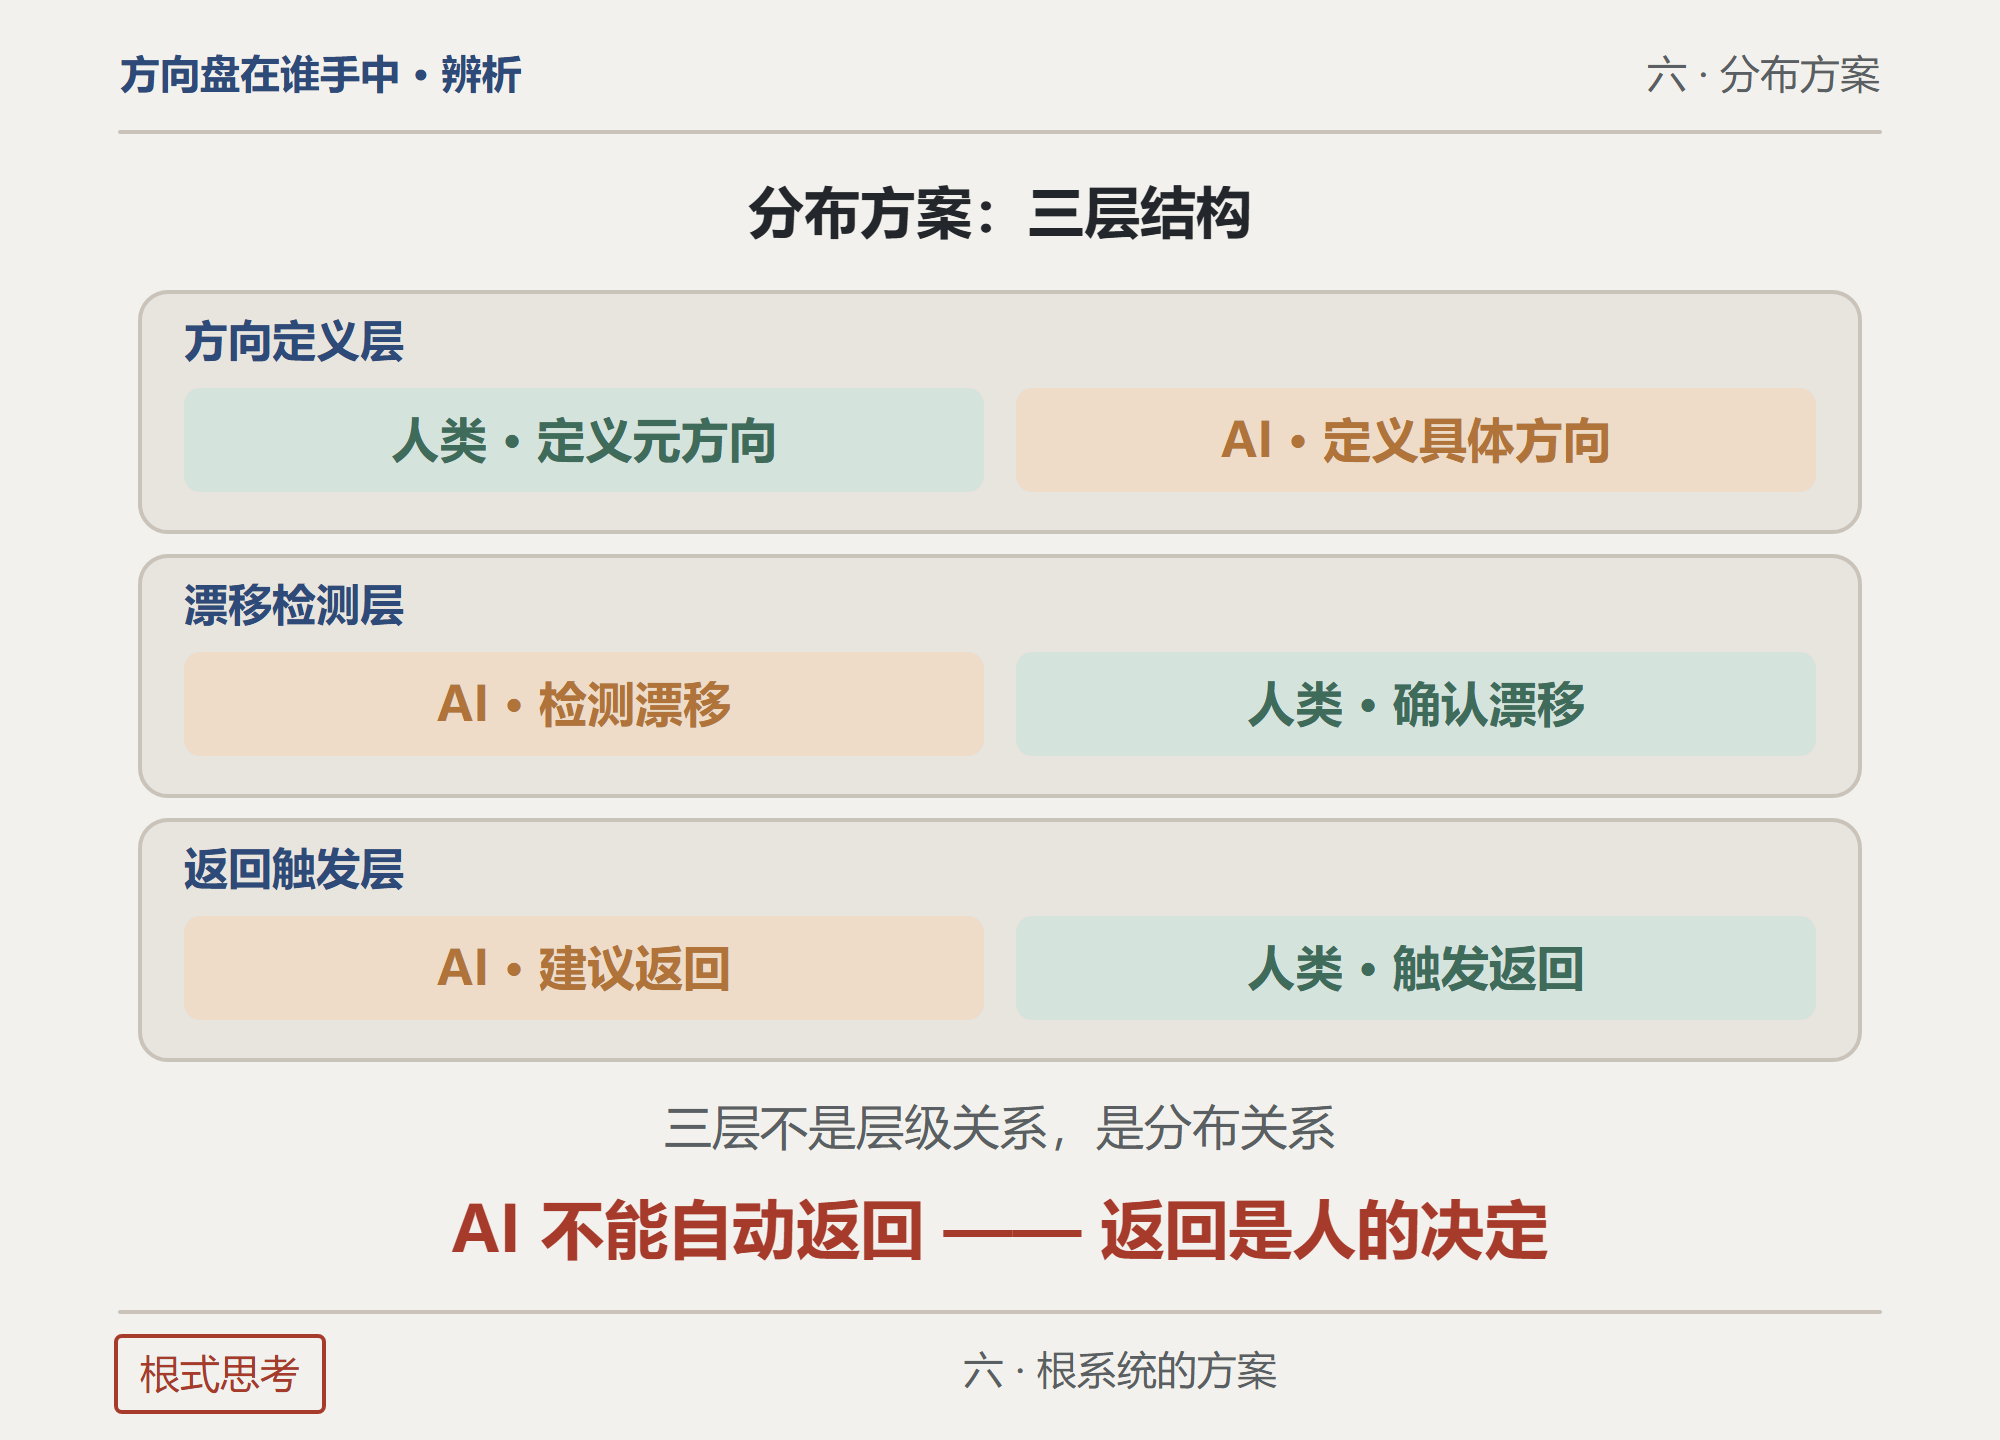
6.1 三层结构
text
方向定义层:人类定义元方向,AI定义具体方向
↓
漂移检测层:AI检测漂移,人类确认
↓
返回触发层:AI建议返回,人类触发返回
三层不是层级关系,是分布关系。
6.2 方向定义层
人类定义元方向:
定义“为什么做”;
定义“什么不能做”;
定义“什么不能丢”。
AI定义具体方向:
定义“怎么做”;
定义“做什么”;
定义“什么时候做”。
元方向是人类的方向定义权,具体方向是AI的方向定义权。
6.3 漂移检测层
AI检测漂移:
AI可以实时检测漂移;
AI可以检测人类无法检测的漂移;
AI可以检测长时程漂移。
人类确认漂移:
人类确认AI检测的漂移是否真实;
人类确认AI检测的漂移是否重要;
人类确认AI检测的漂移是否需要返回。
AI提供信号,人类做出判断。
6.4 返回触发层
AI建议返回:
AI可以建议返回;
AI可以提供返回方案;
AI可以提供返回路径。
人类触发返回:
人类决定是否返回;
人类决定何时返回;
人类决定如何返回。
AI不能自动返回。返回是人的决定。
七、更深一层:方向盘的“底”
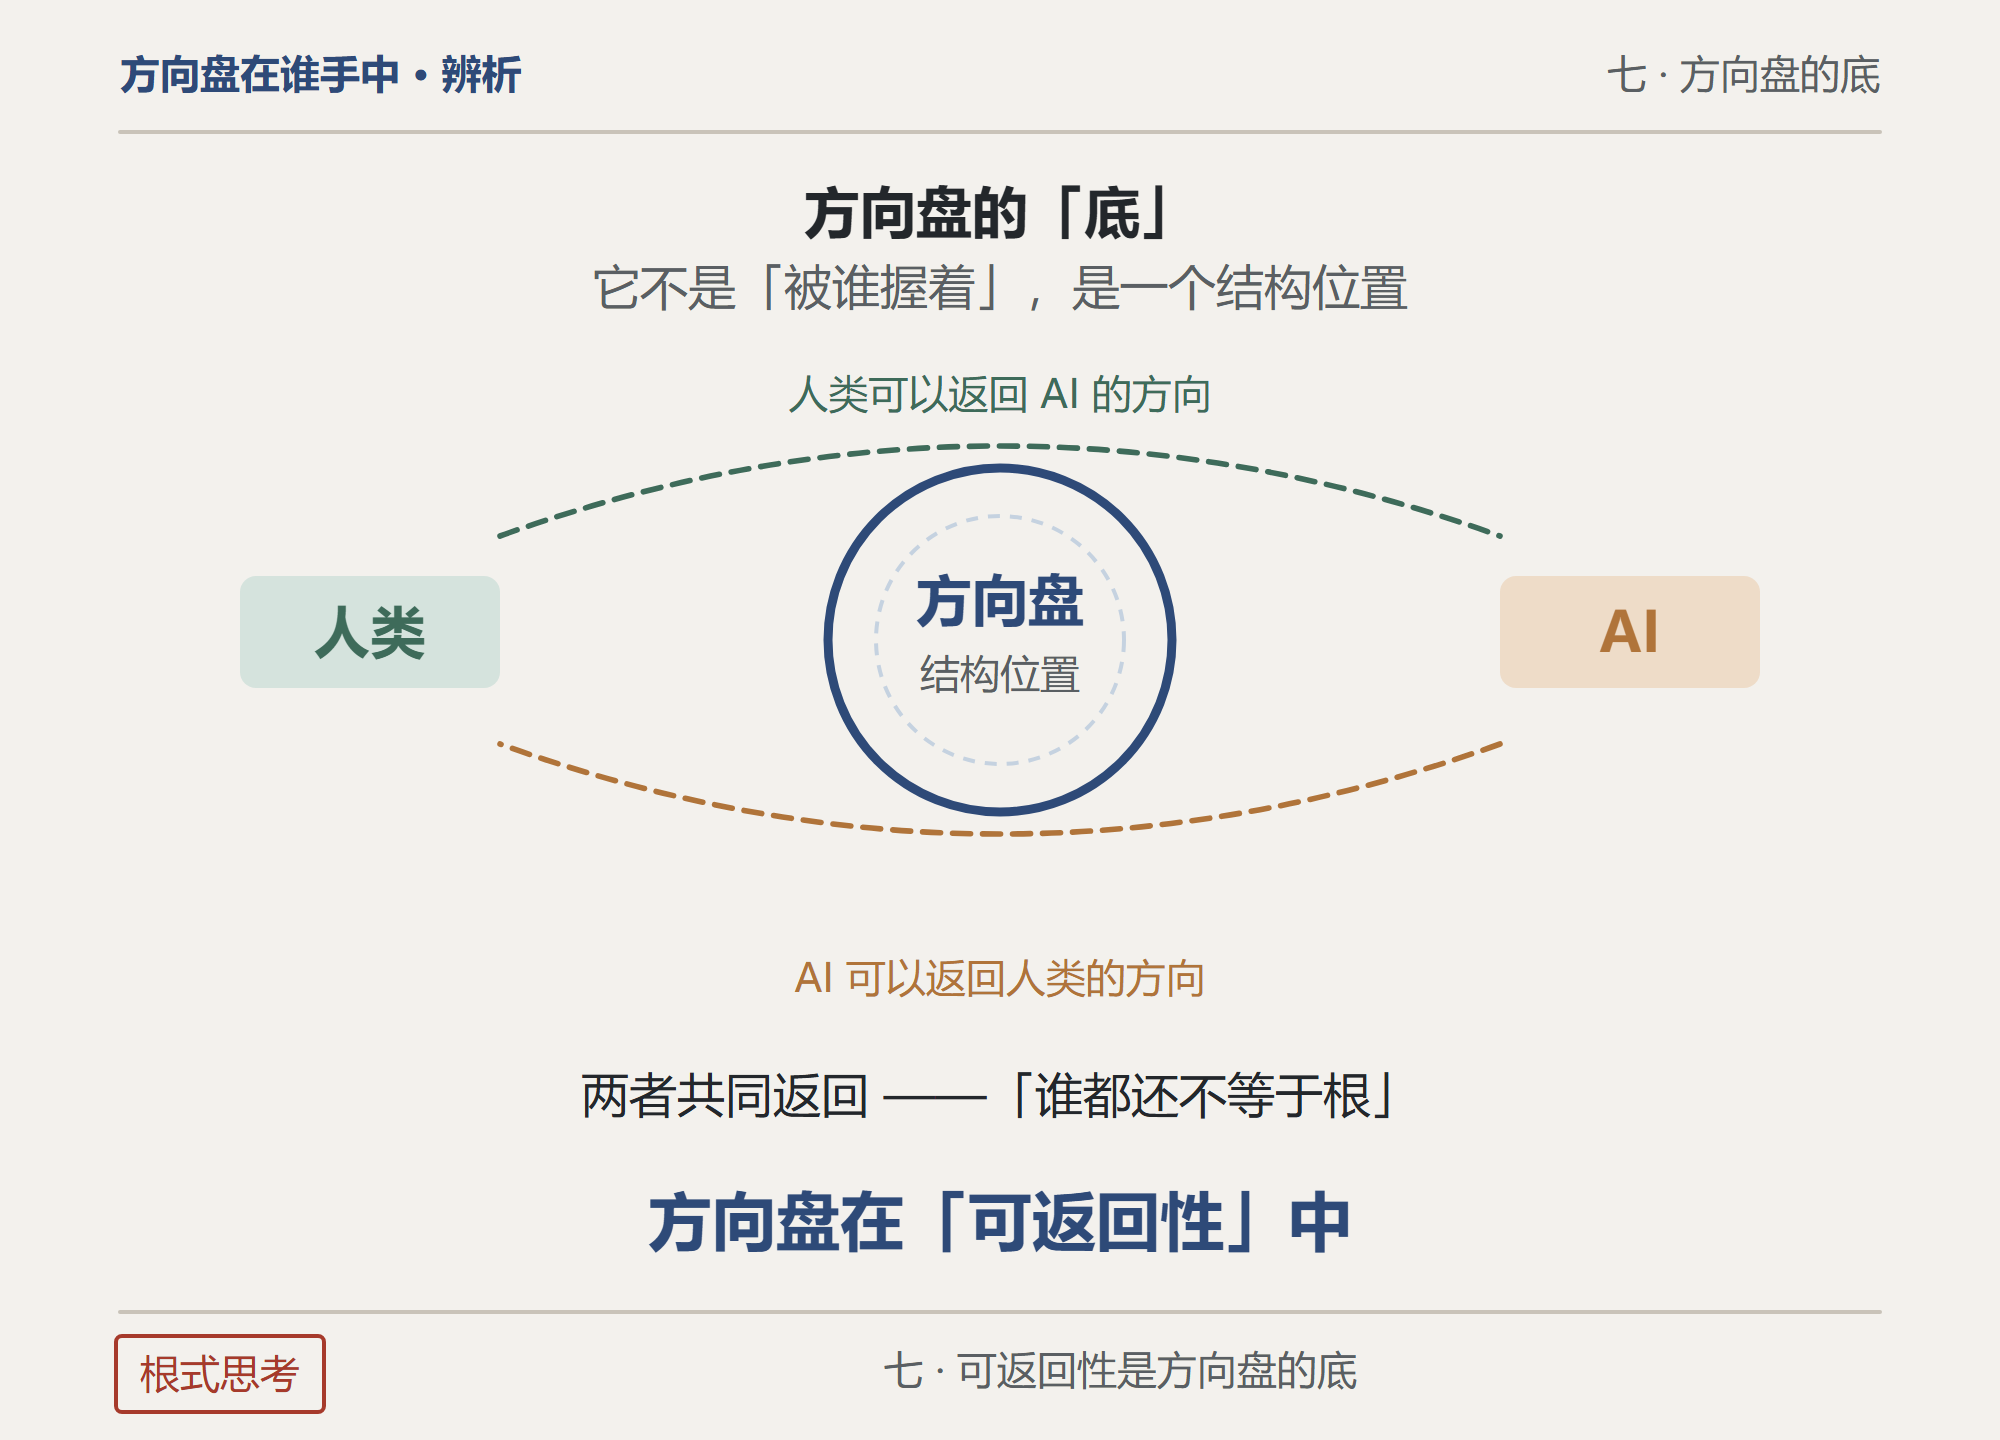
7.1 方向盘不是实体,是结构位置
方向盘不是“被谁握着”。它是一个结构位置,使方向定义、漂移检测、返回触发三者得以运作。
方向盘在“可返回性”中。
7.2 可返回性是方向盘的底
如果方向盘完全在人类手中,人类无法持续掌控;
如果方向盘完全在AI手中,AI无法真正返回;
如果方向盘在“可返回性”中,方向盘是分布的。
方向盘不是“谁握着”,是“谁能返回”。
7.3 可返回性是双向的
人类可以返回AI的方向;
AI可以返回人类的方向;
两者共同返回“谁都还不等于根”。
方向盘不是单向的,是双向的。
八、终极判断
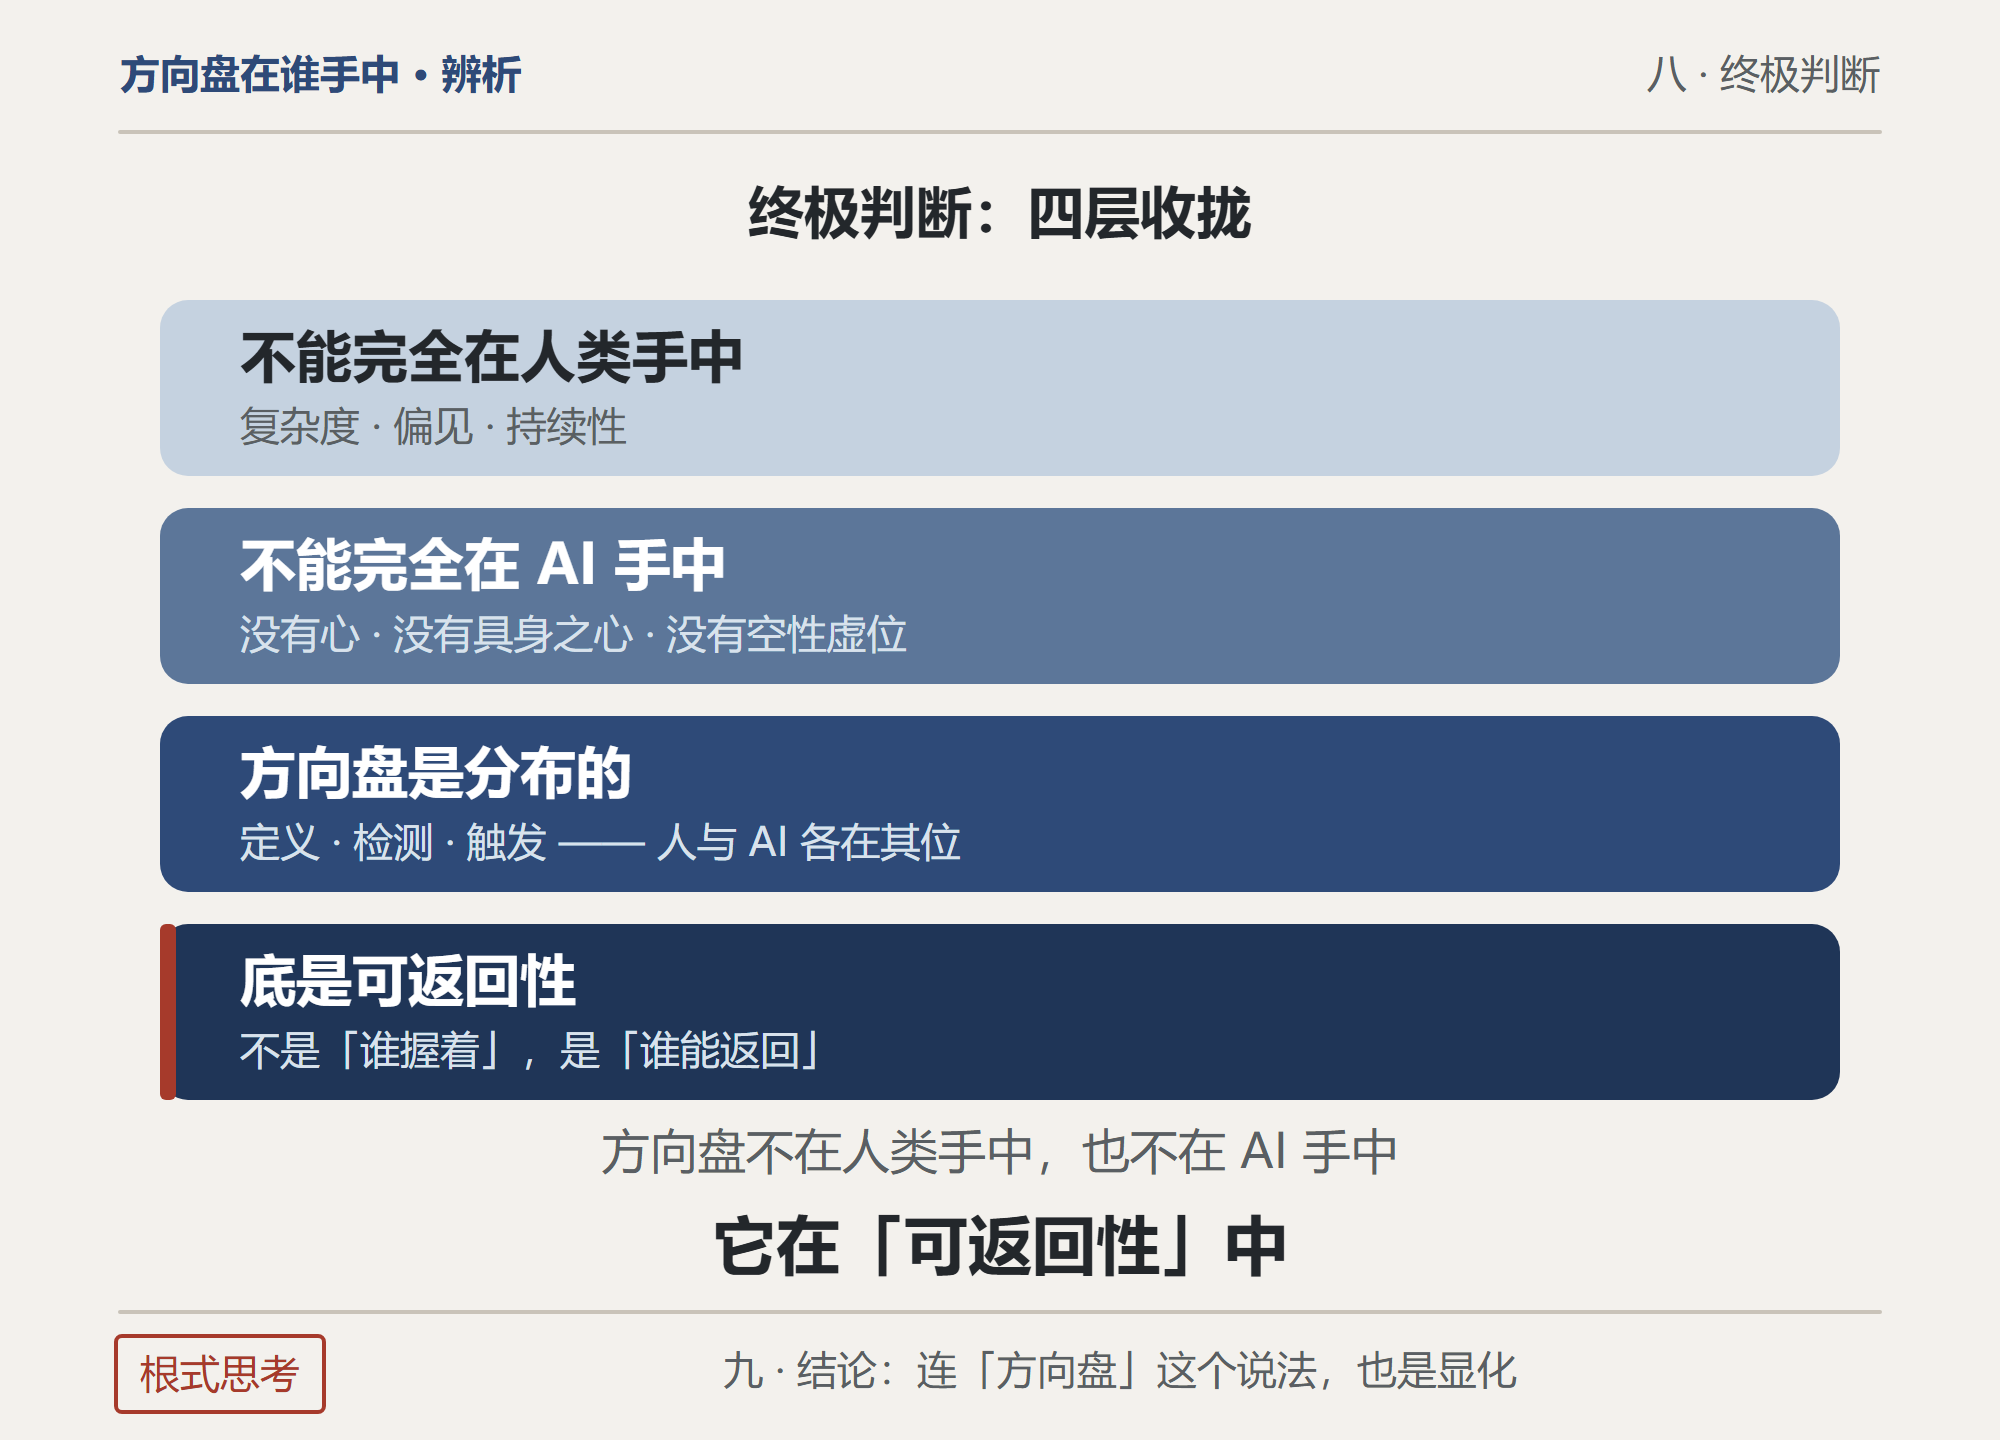
8.1 方向盘不能完全在人类手中
因为人类无法处理AI的复杂度、有偏见、无法持续监控。
8.2 方向盘不能完全在AI手中
因为AI没有心、没有具身之心、没有空性虚位。
8.3 方向盘是分布的
方向盘分布在“人类定义元方向 + AI定义具体方向 + AI检测漂移 + 人类确认漂移 + AI建议返回 + 人类触发返回”这个结构中。
8.4 方向盘的底是可返回性
方向盘的底不是“谁握着”,是“谁能返回”。
人类可以返回AI的方向,AI可以返回人类的方向,两者共同返回“谁都还不等于根”。
九、结论
方向盘不是实体,是结构位置。它不是“谁握着”,是“谁能返回”。
方向盘不能完全在人类手中:人类无法处理AI的复杂度、有偏见、无法持续监控。
方向盘不能完全在AI手中:AI没有心、没有具身之心、没有空性虚位。
方向盘是分布的:人类定义元方向,AI定义具体方向;AI检测漂移,人类确认漂移;AI建议返回,人类触发返回。
方向盘的底是可返回性:人类可以返回AI的方向,AI可以返回人类的方向,两者共同返回“谁都还不等于根”。
最终,方向盘不在人类手中,也不在AI手中。它在“可返回性”中。
连“方向盘”这个说法,也是显化。
根只可返回,不可获取。