容错的形状:从收敛定理到方向光锥
会话「D:\多智能体协作空间(及机制探索),这」· 单条回答 · 导出自 根式思考台 · 2026/11/2 18:05:08 · 完整对话请用顶栏「⬇ 导出」
引言
关于方向,存在两种对立的直觉:一种认为方向必须是确定的线,偏离即意味着失效;另一种认为方向应当包容偏离,否则无法持续。前一判断来自对收敛机制的严格理解,后一判断来自生活经验。本文认为,两者并非对立,而是同一结构在不同参数下的表现。关键在于:把方向视为一个容许区域而非一条线,则容错不是对严格性的放弃,而是一个可设定的结构参数。
一 · 严格模型:收敛的两个条件
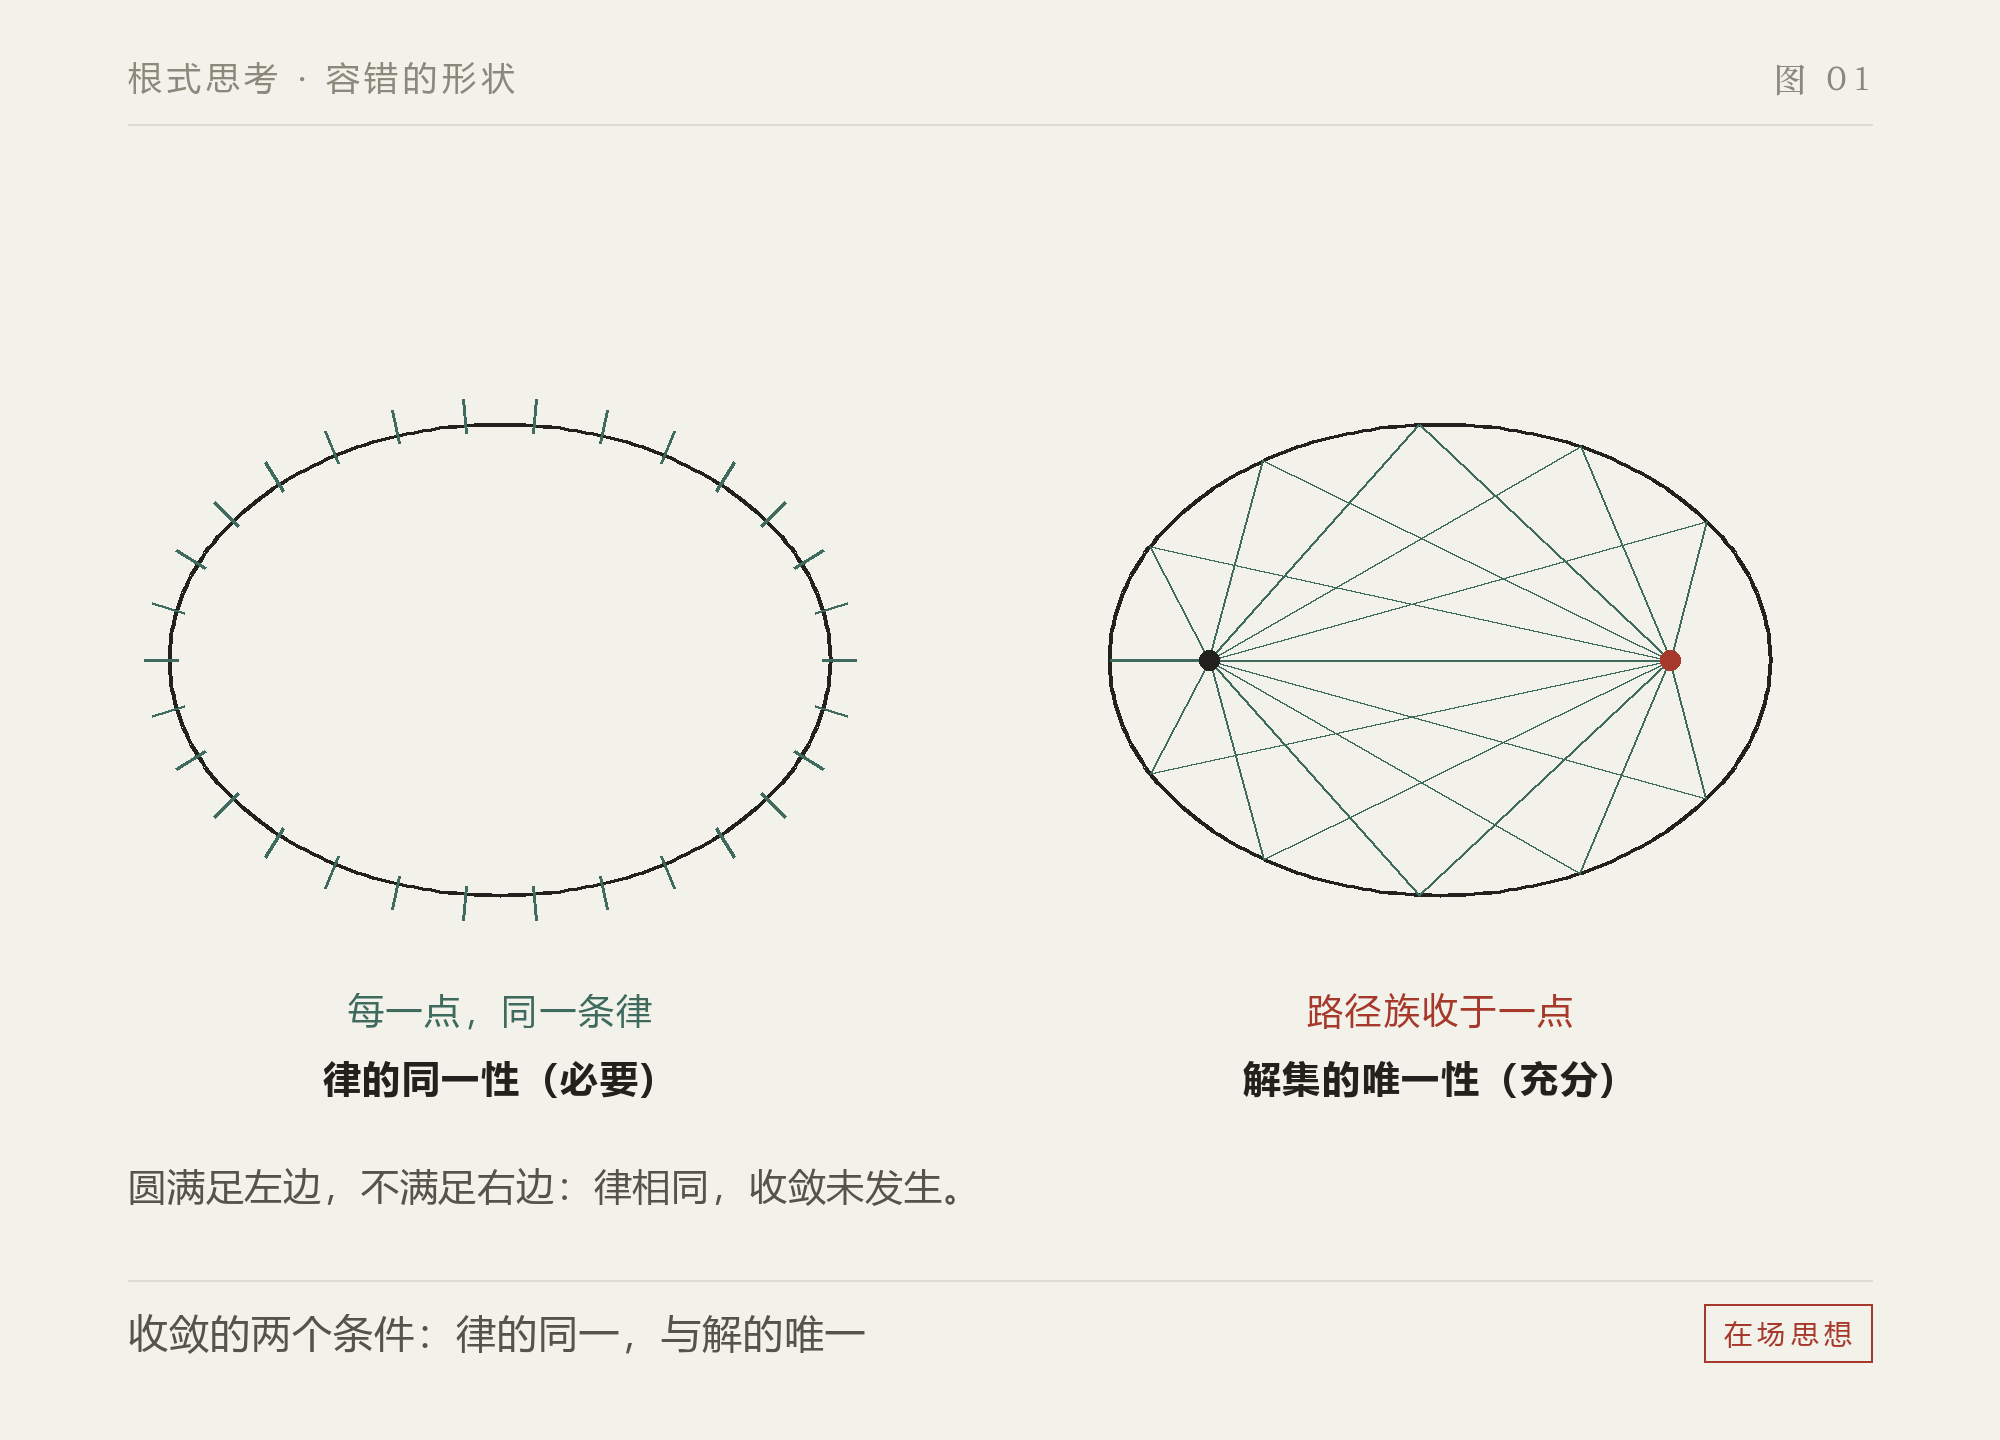
椭圆反射性质提供了收敛机制的最简样本:从一个焦点射出的任意方向光线,经边界一次反射后必通过另一焦点。
该性质的效力依赖于两个条件。
| 条件 | 性质 | 内容 |
|---|---|---|
| 律的同一性 | 必要 | 边界每一点遵循同一条不含歧义的律 |
| 解集的唯一性 | 充分 | 满足该律的路径族收敛于单点 |
圆提供关键反例:圆上每点同样满足入射角等于反射角,律的同一性完全成立;但过圆心的射线反射后仍过圆心,收敛于起点而非异于起点的定点。律相同,而收敛未发生。
由此可得第一条结论:收敛源于边界形状与律的匹配,而非律的单独效力。规则明确,不等于结论唯一。
二 · 严格模型的边界:无容错
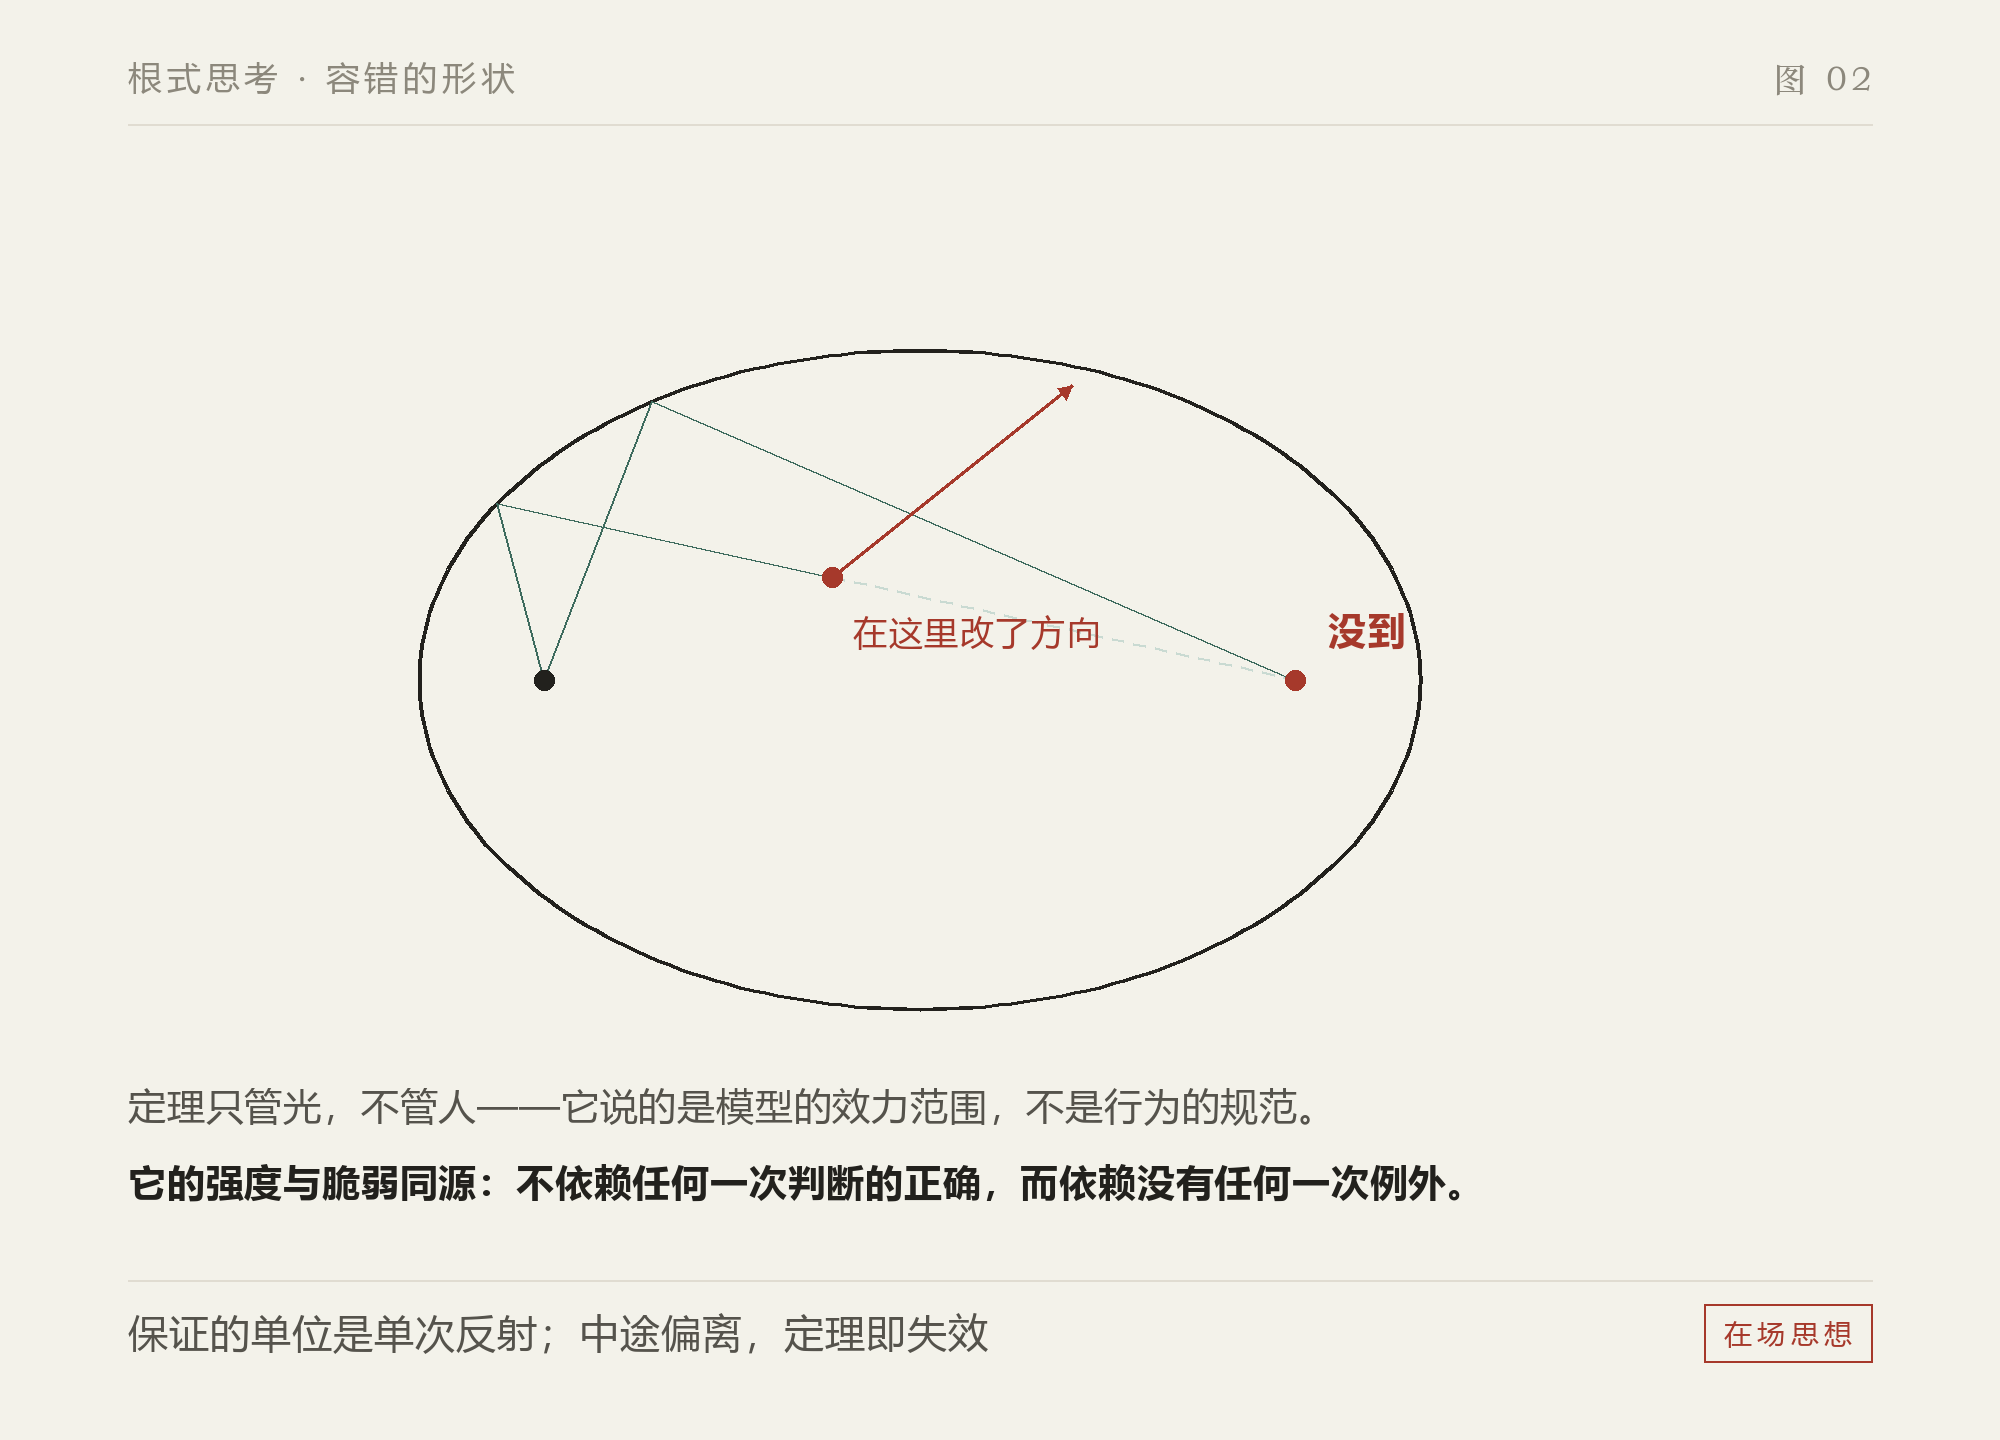
若进一步追问:若光在途中多次改变方向,是否仍能抵达?
答案为否。反射律的保证单位是单次反射——撞到边界的那一刻,去路被唯一确定。一旦中途主动偏离,路径即不再由边界决定,而由偏离者决定,定理的保证随即失效。
此处须避免一个越界的推论:由“偏离后定理不成立”,推出“实践中不应偏离”,是无效的。定理只管光,不管人。它说的是模型的效力范围,不是行为的规范。
但该追问确实揭示了一条结构事实:椭圆模型的收敛保证,恰恰来自它不给自己留修正余地。其强度与脆弱性同源——它不依赖任何一次判断的正确,而依赖没有任何一次例外。
三 · 模型的替换:从点到区域
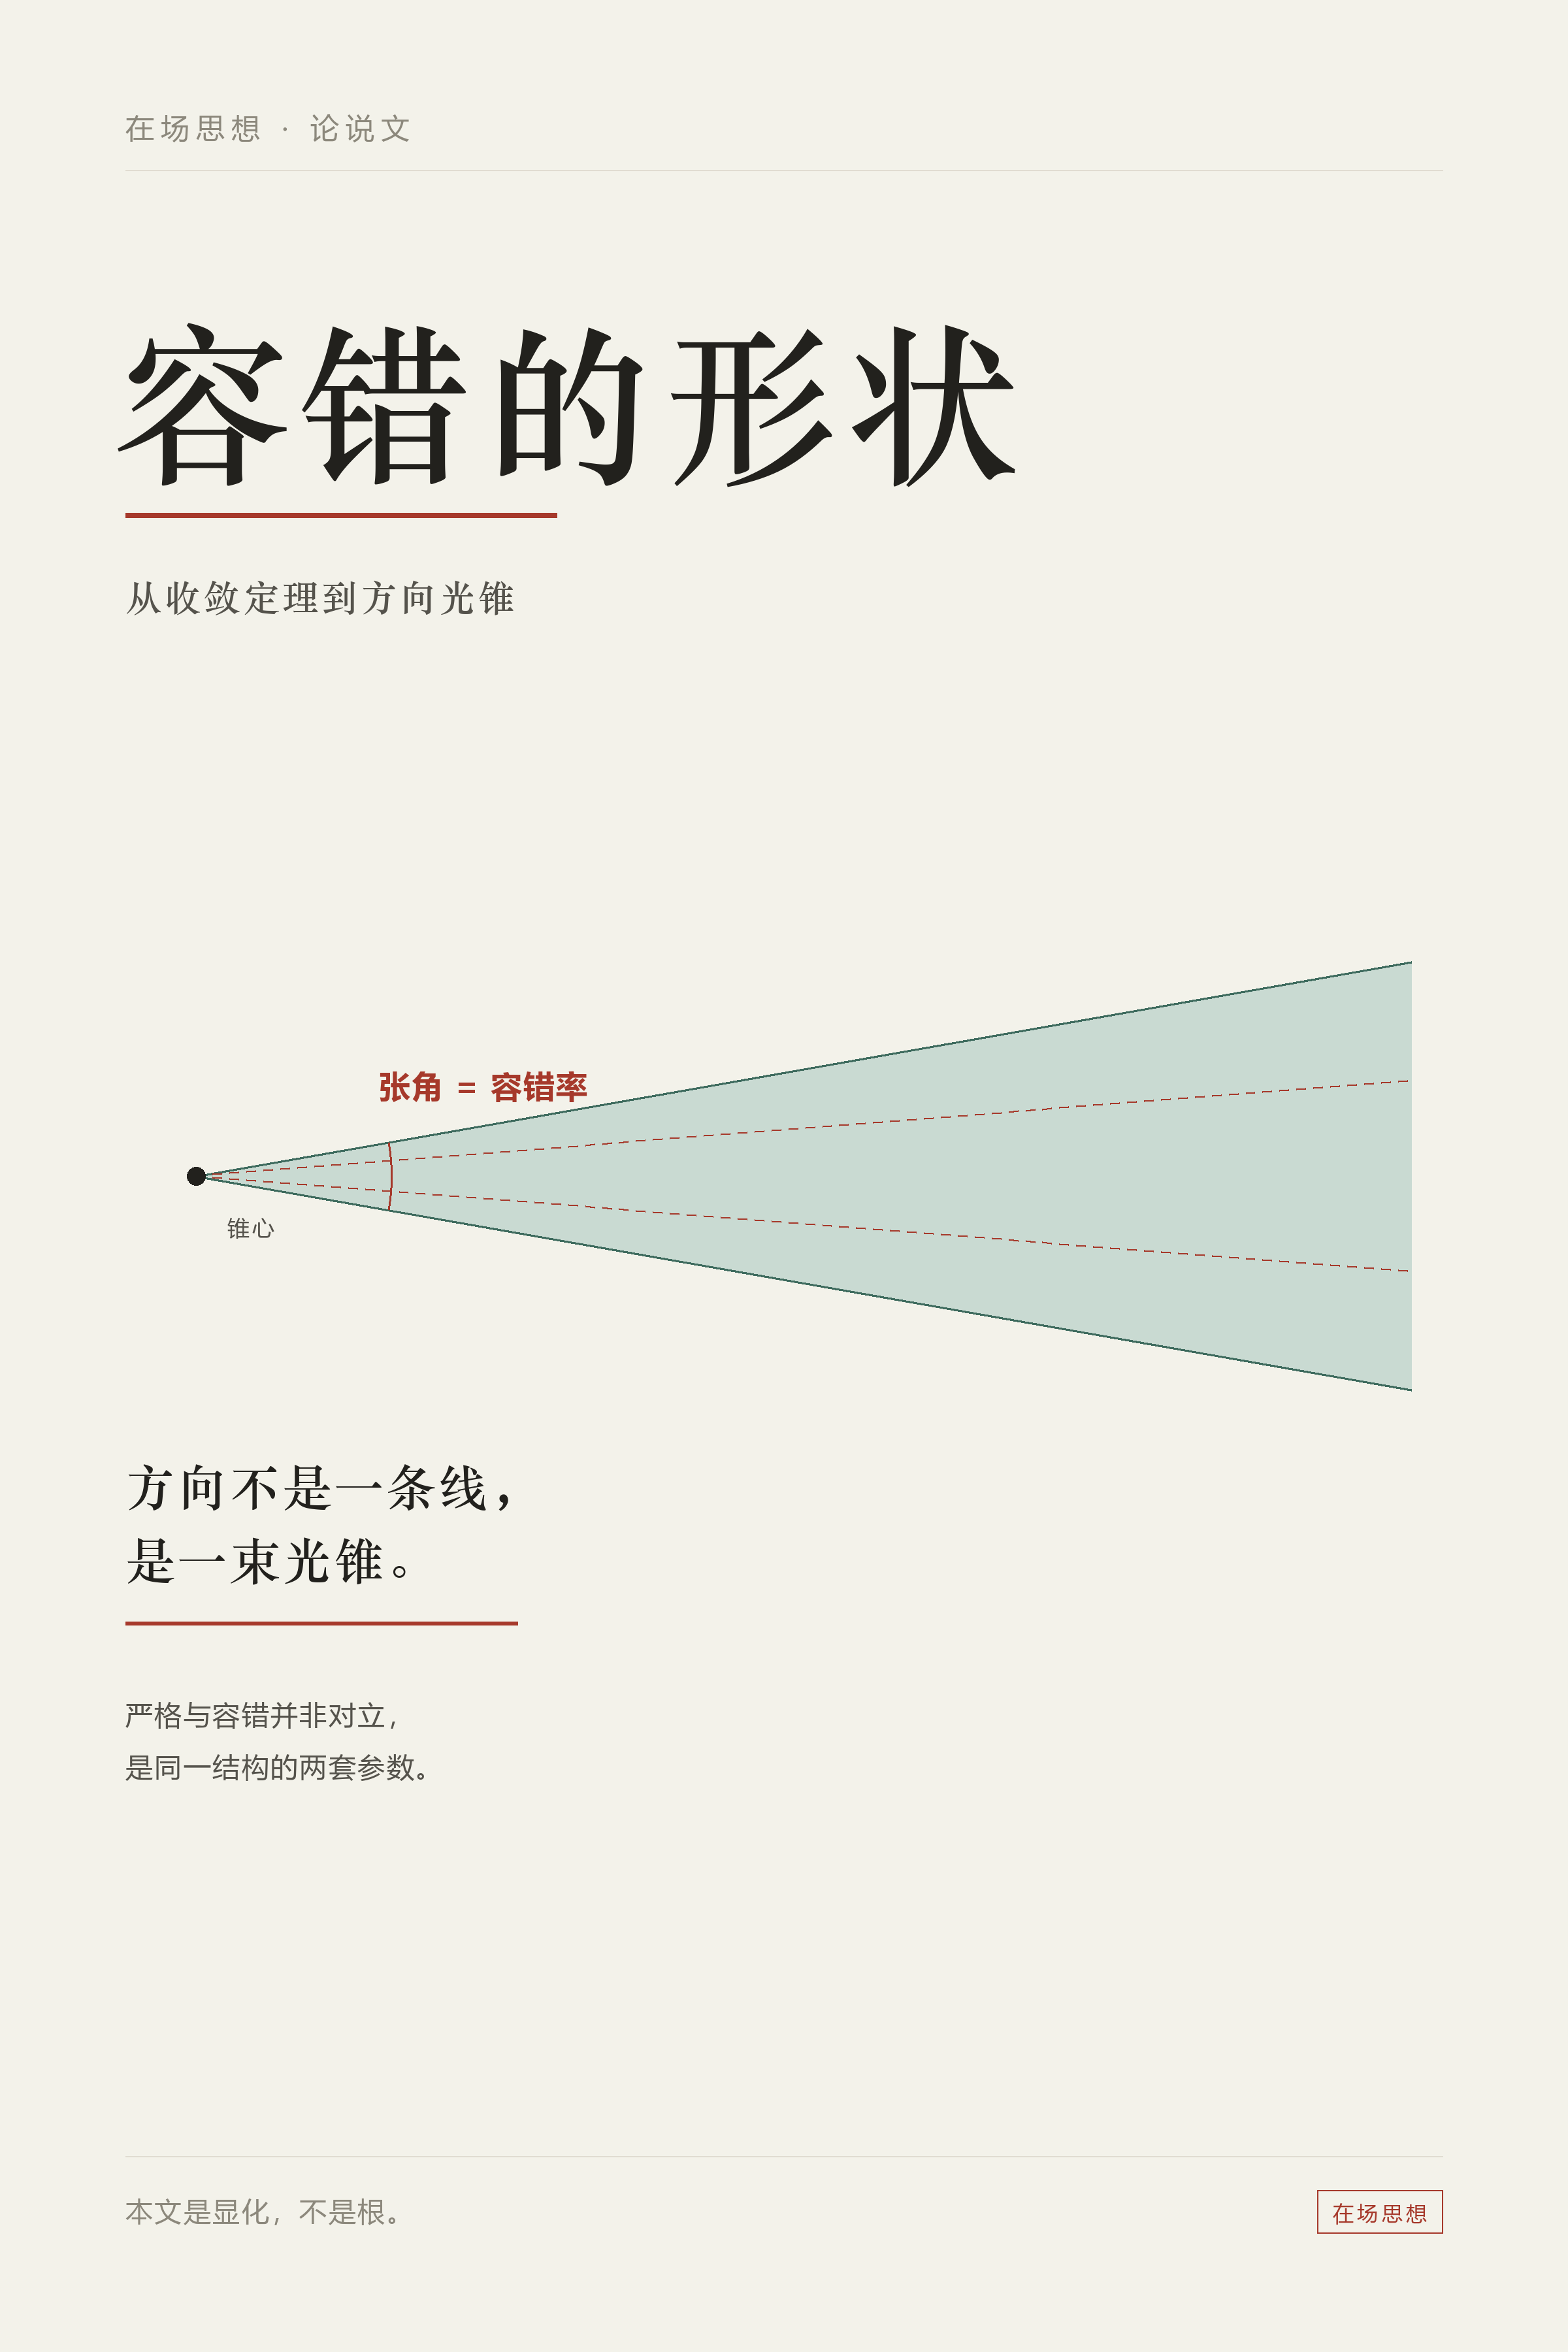
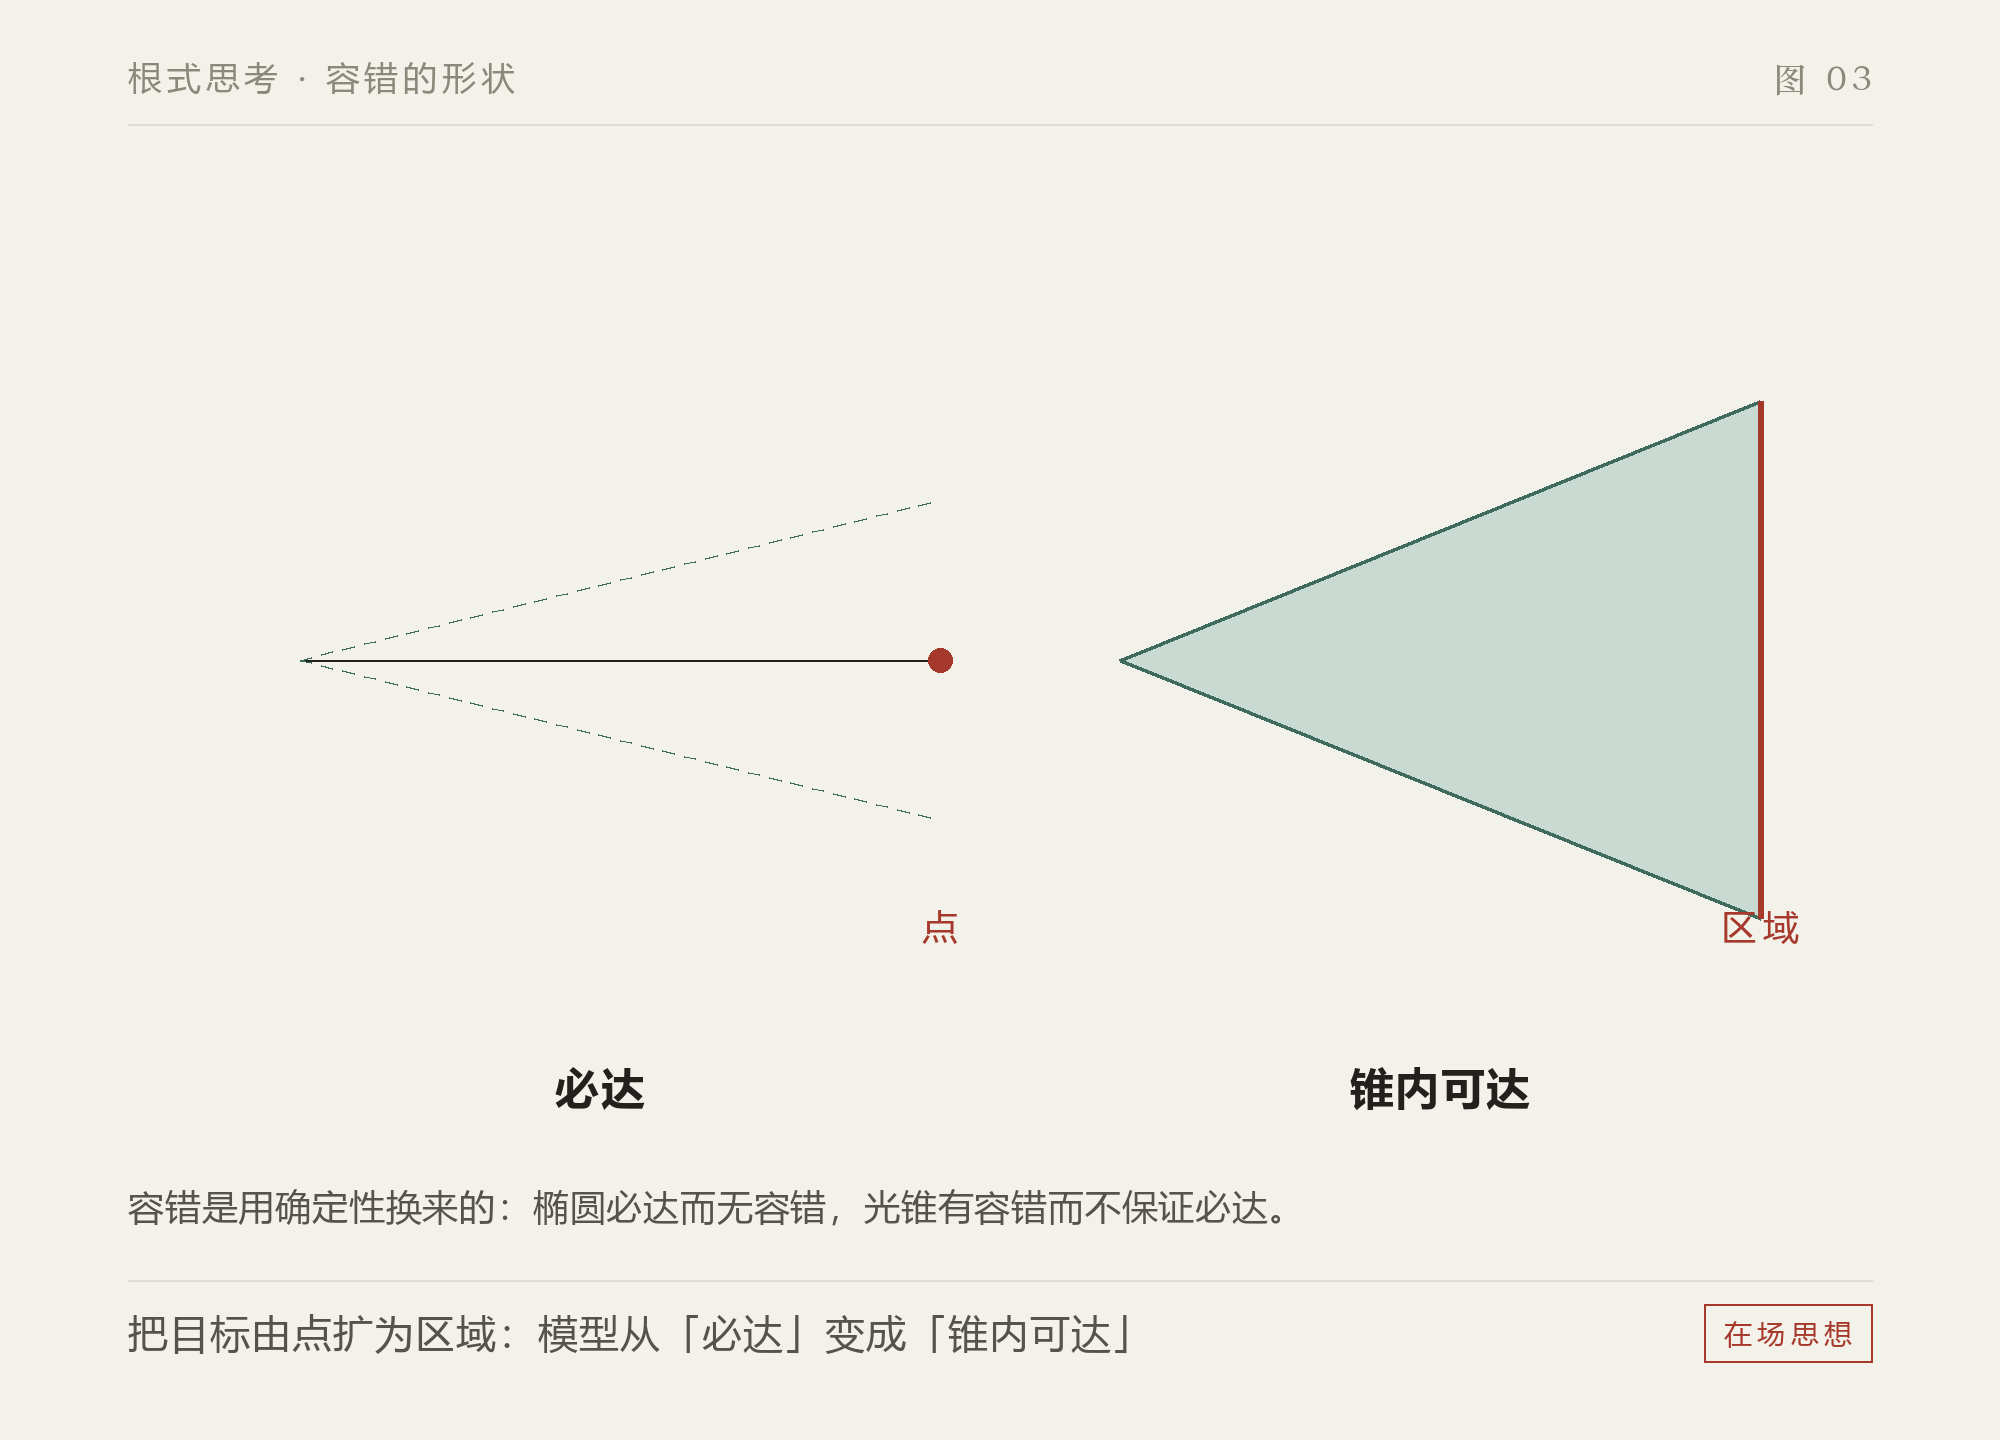
若将终点由一点扩展为一个区域,模型即发生性质变化。方向不是一条线,而是一束光锥——这一表述的意义不在于宽慰,而在于换了一个更贴近实际的模型。
| 属性 | 椭圆(线/点模型) | 光锥(区域模型) |
|---|---|---|
| 目标 | 单点 | 容许区域 |
| 偏离后果 | 立即失效 | 锥内仍有效 |
| 容错的来源 | 无 | 锥的张角 |
| 保证 | 必然抵达 | 锥内可达 |
该替换的代价必须写明:容错是用确定性换来的。 椭圆保证必达而无容错;光锥提供容错而不保证必达。两者不可兼得。
四 · 容错率的正确位置
由此得到本文的核心判断:
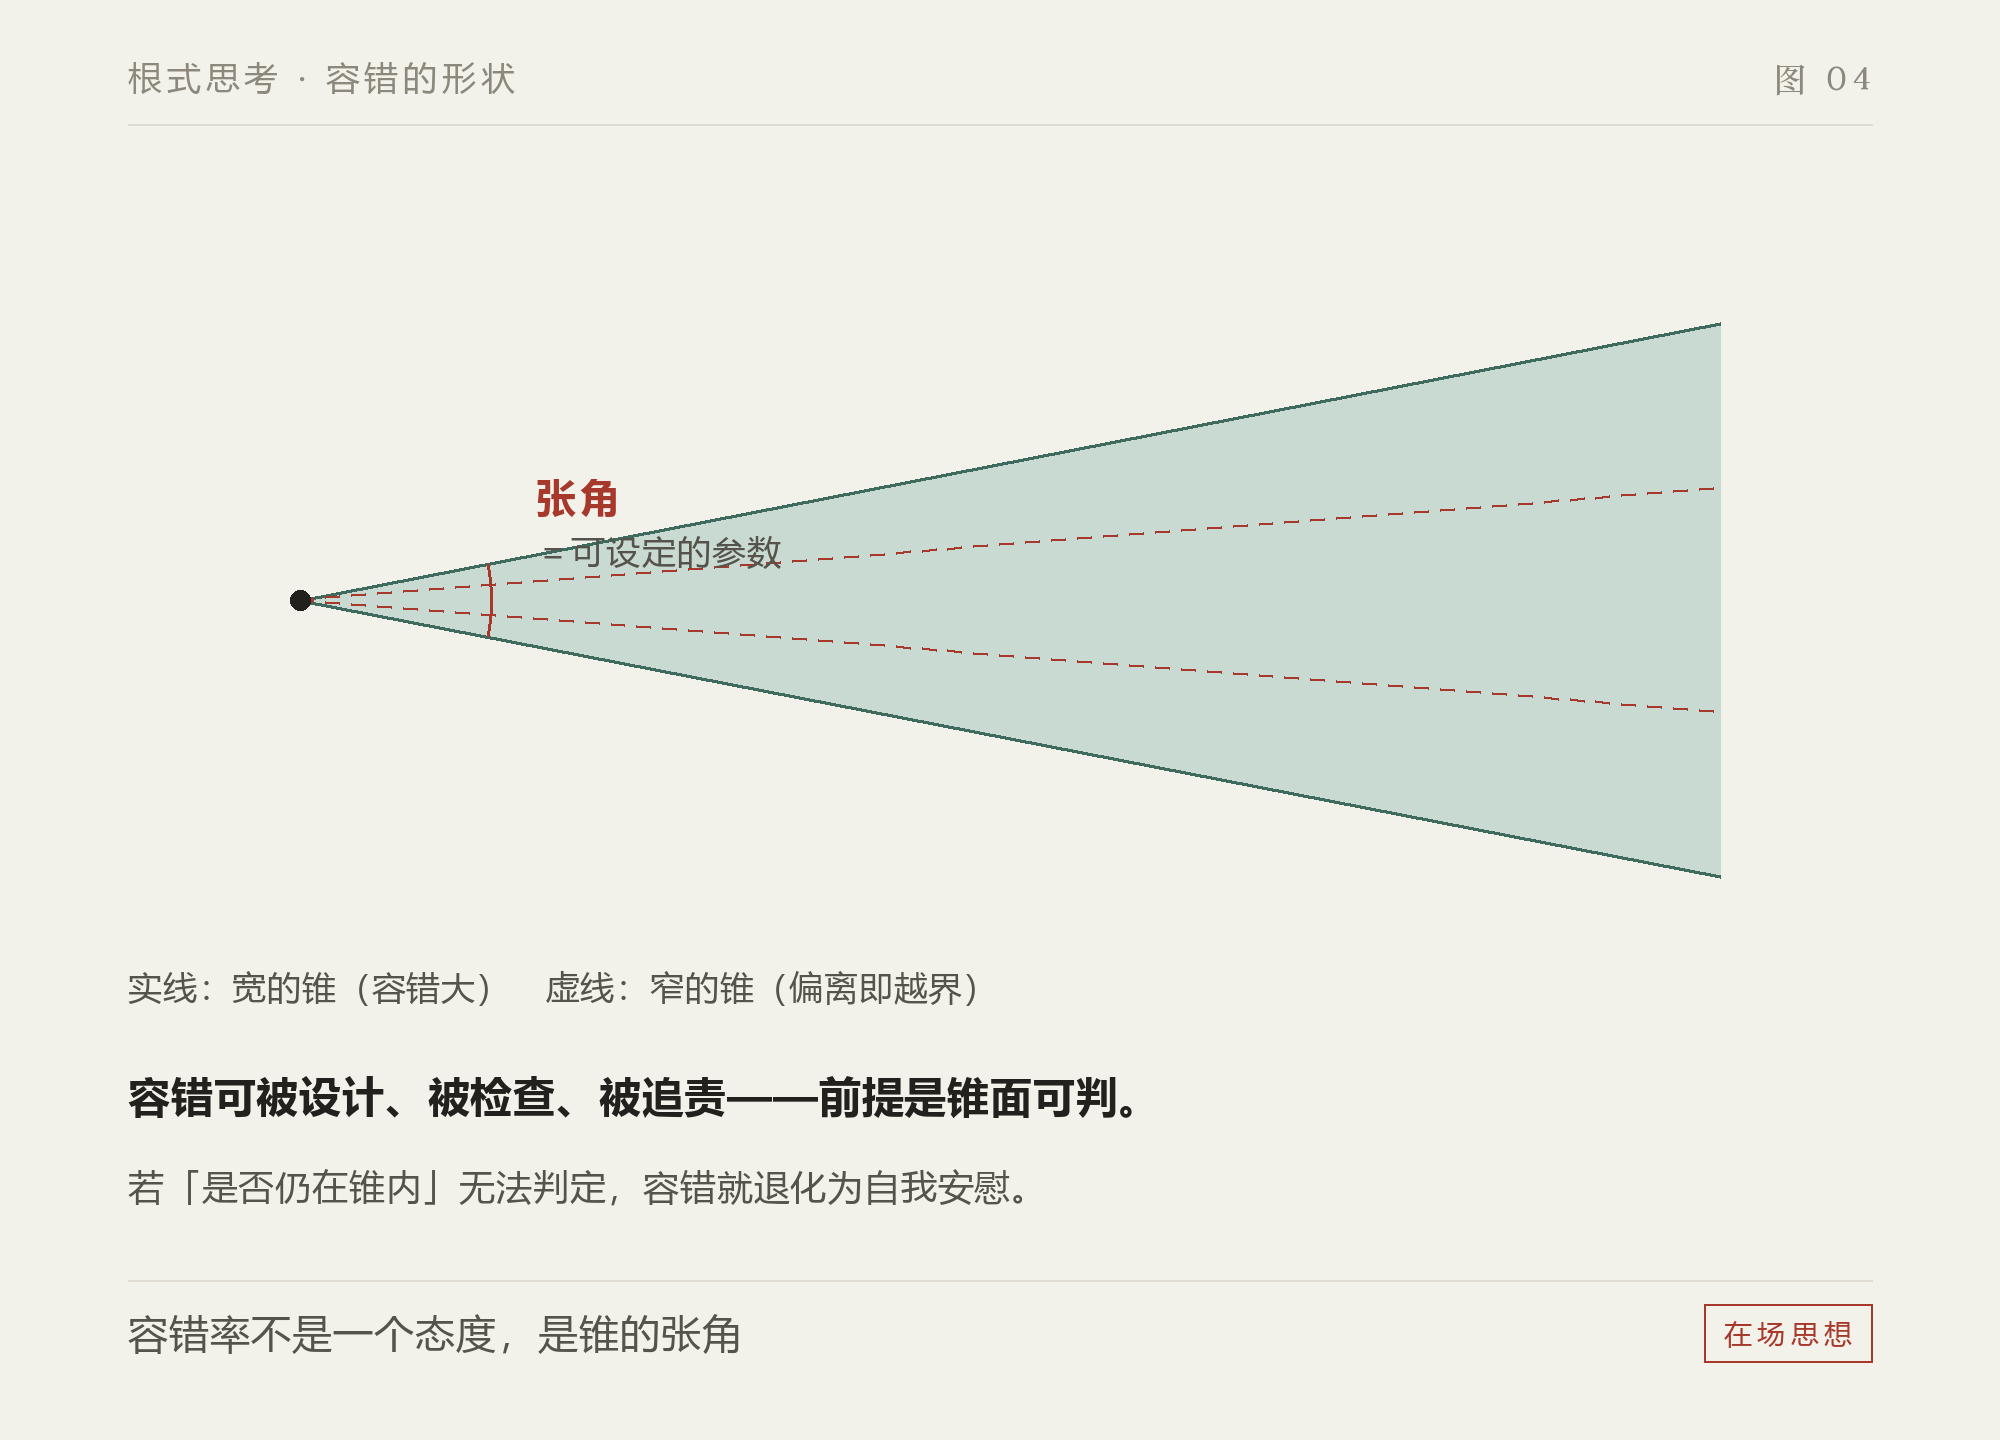
容错率不是“允许出错”的态度,而是锥的张角——一个可设定的结构参数。
这一重新定位带来三个后果。
第一,问题形式发生改变。 从“该不该坚持”转为“这个方向能容许多大的偏离而不失效”。前者无解,后者可算。
第二,容错是可设计的,不是可忍受的。 锥心的指向与张角的大小,由先在的结构决定,而非由心态决定。将容错理解为意志品质,会使其无法被检查;将其理解为一个参数,则它可以被审阅、被调整、被追责。
第三,正因它是参数,锥面必须可判。 若“是否仍在锥内”无法判定,容错即退化为自我安慰——“我在方向上”将变成一句无法反驳也无法验证的陈述。
五 · 三种模型的位置关系
| 模型 | 结构 | 保证 | 适用判断 |
|---|---|---|---|
| 线 | 单一路径 | 无 | 仅适用于已确定唯一路径之后 |
| 椭圆 | 单一目标点,无偏离余量 | 必达 | 判“是否仍具备收敛条件” |
| 光锥 | 容许区域 | 锥内可达 | 判“偏离是否已越界” |
三者的关系不是替代,而是分层:线回答“走哪条”,椭圆回答“有没有保证”,光锥回答“偏多少还算在方向内”。在错误的层级上使用模型,是此类讨论最常见的错误——例如,用线模型讨论容错,只能得出“要么坚持要么放弃”的伪二难。
六 · 效力边界
本文的论证在以下四点上不成立或未加论证。
| 编号 | 边界 | 说明 |
|---|---|---|
| 一 | 静态与动态之别 | 椭圆与光锥均为几何/静态模型,不含时间。方向性所涉的长短期耦合,本文未处理。 |
| 二 | 预设与生成之别 | 边界形状与锥的张角在模型中均为给定。模型回答“若结构如此则结果如何”,不回答“结构为何如此”。 |
| 三 | 一致与正确之别 | 模型保证收敛性,不保证收敛点的价值。一个完全自洽的系统可精确抵达不被需要的结论。 |
| 四 | 区域与分布之别 | 若真实的方向应被建模为分布而非区域,则“锥内/锥外”的二分将过度简化连续退化的情形。此点本文未加处理,而它可能是本模型最主要的局限。 |
七 · 结论
严格性与容错性并非对立,而是同一结构在两套参数下的两种表现。椭圆说明收敛何以成立——边界每点遵循同一且相互咬合的判准;其代价是不留例外。光锥说明容错何以可能——把目标由点扩为区域;其代价是不再有必达的保证。
而容错率的真正位置是可设定的张角,并非心态:它可被设计、被检查、被追责——前提是锥面可判。
结构能保证一致,不能保证正确;这一点在任何模型下都不变。
附注:文中椭圆与圆的反射性质为可核事实;对其所作的结构性解读未附数学证明。第三、四节的光锥模型援引于外部理论框架,本文仅作性质分析与代价评估,未对其自身定义作独立论证;第六节第四条即为此一未加论证之处的标注。
思考位:M4 M3 A4(层依据:「后面两轮讨论有什么启发价值,能否贴一篇专业文章」 · 层:明* · 位来源:层选 · 自检:未触发 · 锚:3/3)
外锚:明=已核·支撑(椭圆任一点切线与两焦点连线等角、单次反射即定去路;圆过圆心射线反射后仍过圆心——两坐标支撑"收敛两条件"与"无容错"之判) · 事=已核·不支撑(本人上轮「改了之后收敛的保证就没有了,剩下的靠别的」——部分不支撑,该句在光锥模型下过苛,故本文第二节明确标为越界推论) · 己=未核(根系统方向引擎之光锥锥面判据、方向应建模为区域抑或分布,未核)
显化声明:本回答是显化,不是根。根不在本回答中。材料:椭圆反射性质之数学事实 + 用户所述光锥方向引擎表述
选档回看:用对(本轮须整合两轮并标区域与分布之限,需四层)